[태그:] Texas Instruments

TI 반도체 소자

  • UART 절연 통신회로 포토커플러 설계: Active-Low·고온 CTR·Fail-Safe

    UART 절연 통신회로 포토커플러 설계: Active-Low·고온 CTR·Fail-Safe

    UART 절연 회로는 논리 극성, 타이밍, 온도에 따른 구동 여유를 함께 확인해야 한다. 특히 트랜지스터 출력형 포토커플러를 고온 환경에서 사용한다면 선정 부품 데이터시트의 CTR–온도 그래프를 반드시 확인해야 한다. 상온에서 확보한 출력 전류가 고온에서도 유지된다고 가정하면 Low 레벨과 통신 타이밍의 여유를 잃기 쉽다.

    1. UART 절연에서 먼저 확인할 타이밍

    UART는 별도의 클록선을 공유하지 않는 비동기 통신이다. 수신기는 Idle High에서 스타트 비트의 하강 에지를 검출한 뒤 자체 클록으로 데이터와 스톱 비트를 샘플링한다. 오버샘플링 배수와 다수결 판정 방식은 MCU마다 다르므로 해당 UART 매뉴얼을 확인한다.

    절연 소자의 상승·하강 전파지연(propagation delay)을 각각 \(t_{PLH}\), \(t_{PHL}\)이라고 하면 펄스폭 왜곡(PWD, Pulse Width Distortion)은 다음과 같다.

    \[PWD = |t_{PHL}-t_{PLH}|\]

    공통된 고정 지연은 전체 파형을 같은 시간만큼 늦출 뿐이다. 반면 두 전파지연의 차이, 부하에 따른 느린 에지, 지터는 수신단에서 High와 Low가 유지되는 시간을 왜곡한다. 여기에 송수신 클록 오차가 프레임 진행에 따라 누적되면 샘플링 여유가 급격히 줄어든다. 데이터 비트를 잘못 읽으면 데이터 오류가 발생하고, 스톱 비트를 Low로 읽으면 프레이밍 에러(framing error)가 발생한다.

    보레이트 1비트 시간 \(T_b=1/baud\)
    9600 bps 약 104.17 μs
    115200 bps 약 8.68 μs

    비트 시간이 짧을수록 같은 지연 비대칭이 차지하는 비율이 커진다. 허용 PWD를 일률적인 비율로 못 박기보다는 MCU의 수신 타이밍, 프레임 길이, 송수신 클록 오차, 지터와 입력 임계값을 포함한 시간 예산(timing budget)으로 검토한다. Microchip 비동기 수신기 설명

    2. 보레이트와 출력 구조에 따른 소자 선정

    소자군 대표 부품 설계에서 확인할 사항
    트랜지스터 출력형 PC817, TLP785 CTR, 포화 전압, 저장시간, 부하저항, 온도별 스위칭 특성
    고속 토템폴 로직 출력형 TLP2361 입력 임계전류, 권장 LED 전류, 전원 범위, 전파지연·PWD, 출력 전압
    고속 오픈컬렉터 계열 6N137 제조사별 전원·온도 범위, 입력 전류, 출력 풀업, Enable, 부하 조건
    디지털 아이솔레이터 ISO7721 등 양단 전원, 채널 방향, 기본 출력 상태, 지연·CMTI·절연 사양

    일반 포토트랜지스터는 접합 용량과 깊은 포화에 따른 저장시간(storage time) 때문에 LED를 꺼도 출력 전류가 즉시 사라지지 않는다. 출력이 High로 복귀할 때는 풀업 저항과 부하 용량의 RC 시상수도 영향을 준다. 높은 CTR이 정적 구동에는 유리하지만 턴오프 속도에는 오히려 불리하게 작용하기도 한다.

    실무에서 PC817이나 TLP785로 2400 또는 4800 bps를 다룰 때는 회로 조건에 따른 편차를 먼저 고려하게 된다. 같은 부품이라도 LED 전류, 부하 저항, 온도와 포화 깊이에 따라 실제 스위칭 속도가 크게 달라지기 때문이다. 만약 9600~115200 bps 이상의 UART를 새로 설계한다면, 조건별 스위칭 특성이 보증된 고속 로직 출력형이나 디지털 아이솔레이터를 우선 검토하는 편이 설계 여유를 확보하기에 훨씬 수월하다. Toshiba 트랜지스터 커플러 설계 자료

    3. Idle에서 LED를 끄는 Active-Low 연결

    UART가 Idle High일 때 LED가 꺼지도록 송신 MCU의 TX로 LED 전류를 싱크(sink)하는 구성을 사용한다. 전류 경로는 송신측 전원 VDD_A → RLED → LED 애노드 → LED 캐소드 → MCU_TX다. 이때 LED 전원은 TX의 GPIO 전압 도메인에서 공급해야 한다.
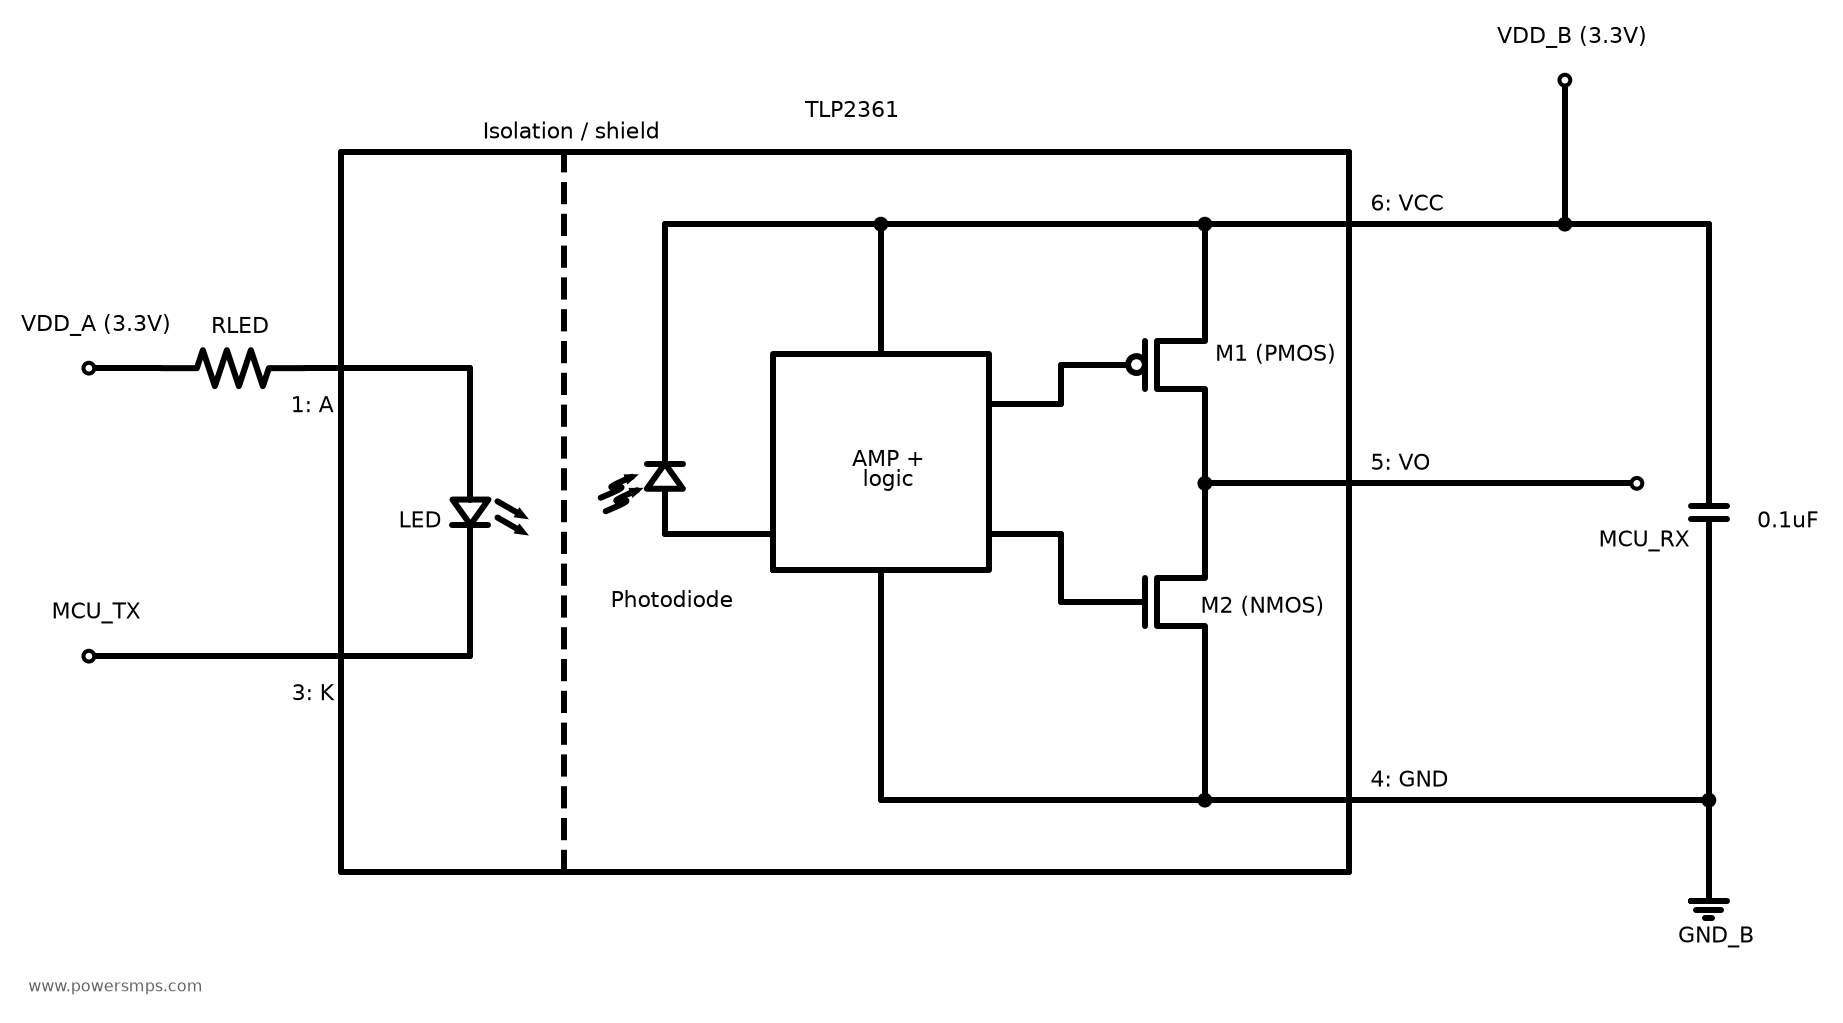
    TLP2361의 입력 LED, 수광 포토다이오드, AMP·논리 처리부, M1 PMOS와 M2 NMOS 토템폴 출력 및 0.1uF 바이패스를 나타낸 내부 기능 등가회로
    Toshiba 데이터시트 내부회로도를 근거로 LED·포토다이오드·신호 처리부·M1/M2 토템폴 출력을 풀어 그린 설명용 내부 기능 등가회로. 공개되지 않은 AMP/논리 세부 회로는 기능 블록으로 남겼다.

    TX는 MCU가 제어하는 출력 노드이므로 접지에 직접 묶지 않는다.

    MCU_TX LED 반전형 포토IC 출력 MCU_RX
    High 소등 High Idle 또는 데이터 1
    Low 점등 Low 스타트 비트 또는 데이터 0

    LED 구동의 Active-Low 동작과 포토IC의 반전 특성이 결합하여 TX에서 RX까지 전체 논리는 비반전으로 전달된다. UART 신호는 대부분 시간을 Idle High 상태로 유지하므로, 이 구성은 대기 중 LED 전류와 누적 점등 시간을 줄이는 데 효과적이다. 다만 수신측 IC 자체의 대기 전원 소비는 별도로 고려해야 한다.

    3.3 V TX에 연결한 LED를 5 V 전원에서 공급하면 TX High 상태에서도 LED 잔류전류가 흐르거나 GPIO 내부 보호 다이오드로 전류가 유입될 수 있다. 따라서 GPIO의 허용 전압, 싱크 전류, 부하에 따른 \(V_{OL}\), 리셋 시 내부 풀업·풀다운, 부분 전원(partial power-down) 상태를 함께 점검한다. 핀이 단순히 High-Z 상태라고 해서 LED 소등이 저절로 보장되지는 않는다.

    4. TLP2361과 6N137의 수신부 구성

    TLP2361은 반전 토템폴(totem-pole) 출력형이므로 외부 풀업 저항 없이 출력을 MCU_RX에 곧바로 연결할 수 있다. 수신측 전원 VDD_B와 GND_B를 사용하며, 출력 High/Low 보증값이 MCU 입력 임계값을 충분히 만족하는지 확인한다.

    핀 배치는 1번 애노드, 3번 캐소드, 4번 GND, 5번 출력 VO, 6번 VCC다. VCC와 GND 사이에는 0.1 μF 바이패스 커패시터를 배치하며, 데이터시트 권장대로 각 핀에서 1 cm 이내에 가깝게 실장한다. 송신측 GND_A와 수신측 GND_B는 절연 경계를 가로질러 결코 연결하지 않는다.

    TLP2361의 전원 범위는 2.7~5.5 V, 동작 온도 범위는 −40~125 °C다. 권장 LED ON 전류는 2~6 mA이며, 최대 입력 임계전류 \(I_{FHL}\)은 105 °C까지 1.3 mA, 125 °C까지 1.6 mA로 규정되어 있다. 표기의 15 MBd는 전형값이므로 실제 전원·온도·부하 조건에서 보증된 전파지연과 PWD 규격을 함께 살펴봐야 한다. TLP2361 공식 데이터시트
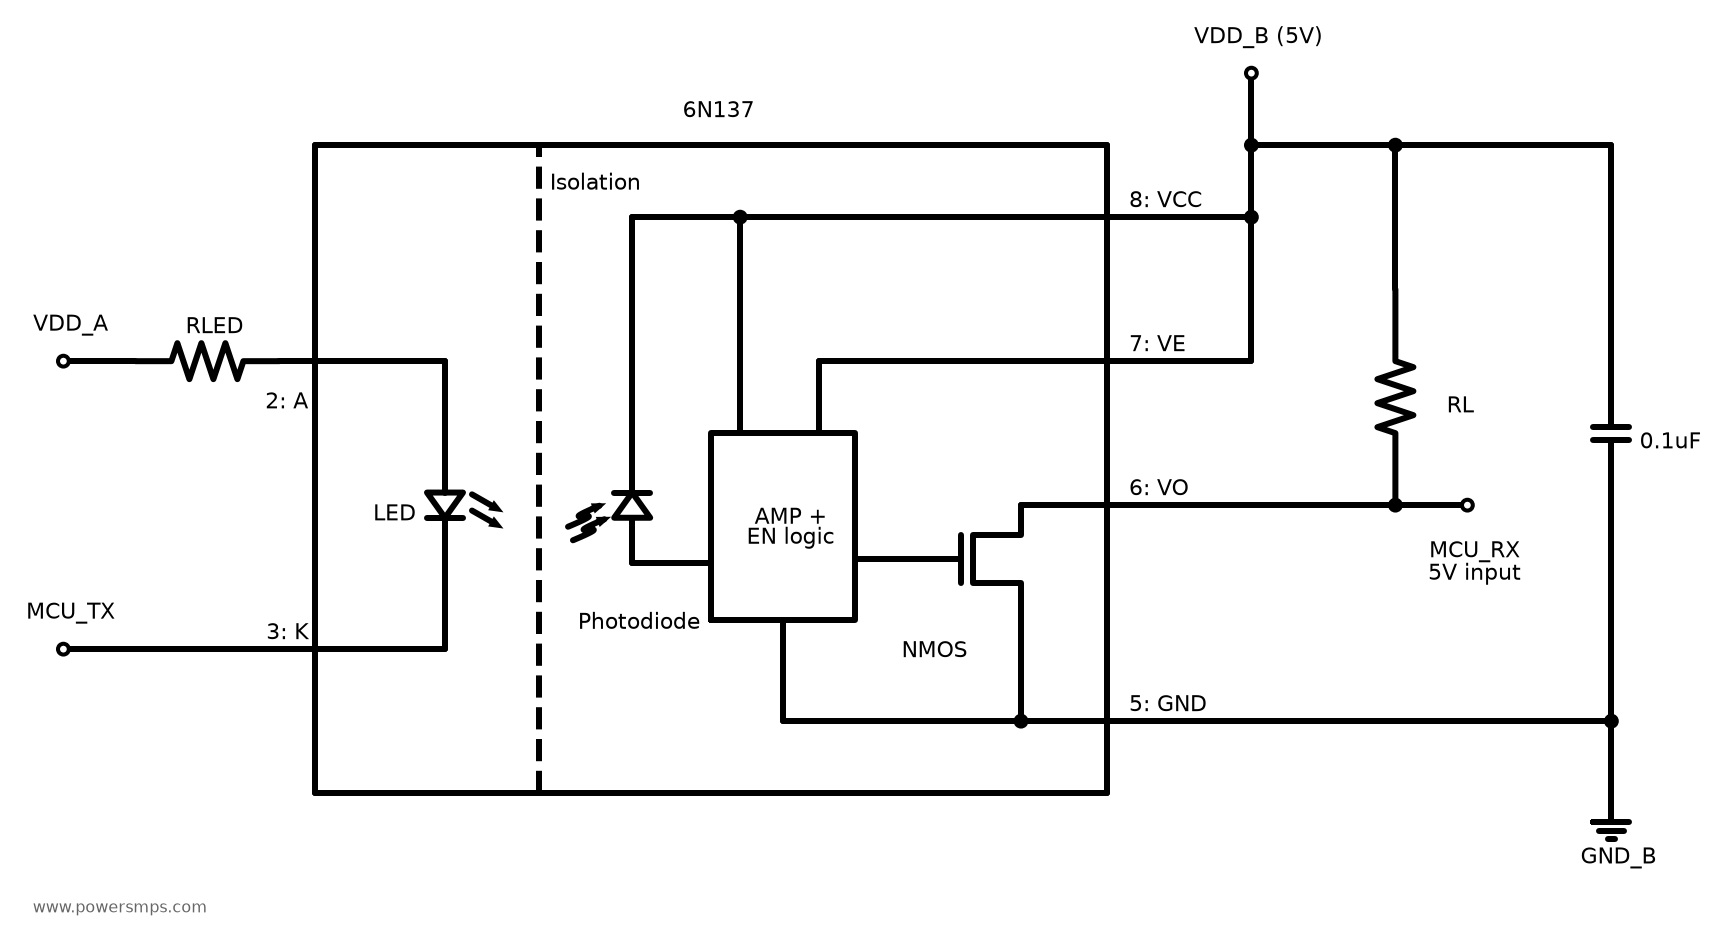
    6N137의 LED, 포토다이오드, 증폭·Enable 논리, NMOS 오픈드레인 출력과 수평 정렬된 VDD_A·RLED 입력선
    Vishay 데이터시트 기능도를 바탕으로 구성한 6N137 내부 기능 등가회로. LED·포토다이오드·증폭/Enable 논리·오픈드레인 NMOS 경로와 외부 풀업·바이패스를 표시했다.

    이 회로 예시에서 수신측 풀업 전원은 5 V다. 따라서 수신 MCU의 RX 핀이 5 V 입력을 견딜 수 있는 사양이어야 한다.

    6N137은 외부 풀업이 필요한 오픈컬렉터 출력형이다. 여기서 참고한 Vishay 제품은 권장 VCC가 4.5~5.5 V, 동작 온도 범위가 −40~100 °C다. 풀업 저항 330 Ω~4 kΩ 및 입력 High 전류 5~15 mA는 해당 Vishay 데이터시트의 권장 조건이므로, 제조사별로 세부 정격이 다른 동명 6N137 계열 부품을 쓴다면 해당 부품의 규격을 개별 검토해야 한다.

    Enable이 High일 때 LED ON이면 출력 Low, LED OFF이면 출력 High가 된다. Enable 핀은 의도한 활성 상태로 확실히 바이어스하고, 풀업 전원은 출력 트랜지스터의 허용 전압 및 수신 MCU_RX의 입력 정격에 맞춘다. IC 전원(VCC)과 풀업 전압을 관성적으로 동일하게 맞추기보다는 각 도메인의 전압 사양을 분리해 점검하는 편이 안전하다. Vishay 6N137 공식 데이터시트

    풀업 저항을 작게 잡으면 상승 에지는 빨라지지만, 출력 Low 상태에서 흘려야 하는 싱크 전류가 늘어난다. 단순 RC 시상수 모델에 따른 10~90% 상승시간은 다음과 같으며, 실제 지연에서는 소자 내부의 저장시간과 전파지연을 함께 더해 계산해야 한다.

    \[t_r \approx 2.2R_LC_{load}\]

    5. LED 전류와 저항의 최악조건 계산

    로직 출력형 소자는 트랜지스터 출력형의 CTR 대신 입력 임계전류와 권장 LED 전류를 기준으로 삼아 계산한다. 저항 공차와 사용 온도 범위에서의 전압 한계를 반영한 최악조건 식은 다음과 같다.

    \[I_{F,min}=\frac{V_{DD,min}-V_{F,max}-V_{OL,max}}{R_{LED,max}}\] \[I_{F,max}=\frac{V_{DD,max}-V_{F,min}-V_{OL,min}}{R_{LED,min}}\]

    계산 시 분자의 전압 마진이 항상 양수인지 먼저 확인한다. 최소 전류 \(I_{F,min}\)은 전 온도 범위의 임계전류와 장기 노화 마진을 넘겨 권장 ON 영역에 들어가야 한다. 반대로 최대 전류 \(I_{F,max}\)는 권장 상한, 고온에 따른 LED 정격 저감(derating), 저항 발열, GPIO 핀 및 포트별 최대 허용 전류를 넘지 않아야 한다.

    특히 TLP2361의 \(V_F\) 최소·전형·최대 규격 1.35/1.50/1.65 V는 \(I_F=2\) mA, 25 °C 기준이다. 저온에서는 LED 순방향 전압이 상승하여 구동 전류가 의도보다 줄어들 수 있고, 고온에서는 반대로 전압이 떨어져 전류가 증가한다. 따라서 상온 전형값이나 평균 온도계수에만 의존하지 않고, 최저 온도에서의 \(V_F\) 상승분과 최고 온도에서의 전류 증가분을 각각 최악조건 식에 대입해 여유를 확인한다.

    6. 고온 환경에서는 CTR–온도 그래프를 반드시 확인

    트랜지스터 출력형의 전류전달비(CTR, Current Transfer Ratio)는 다음과 같이 정의된다.

    \[CTR(\%)=\frac{I_C}{I_F}\times100\]

    CTR은 입력 전류, 컬렉터–이미터 전압, 소자 개체차와 랭크, 동작 온도, 누적 사용 시간에 따라 크게 변한다. LED의 발광 효율과 포토트랜지스터의 전류 이득은 온도 계수가 서로 다르므로, 온도 곡선의 정점과 감쇄 특성은 부품과 구동 조건마다 제각각이다. 고온 환경에서 회로를 운용해야 한다면 선정한 부품의 CTR–온도 그래프를 반드시 확인하고, 전 동작 온도 범위에서 가장 취약한 최저 CTR 조건을 찾아내야 한다. Renesas CTR·온도·열화 설명

    예를 들어 TLP785 데이터시트 14쪽을 보면 CTR 직접 표기 대신 고정 \(I_F\) 조건에서의 \(I_C-T_a\) 특성이 나와 있다. 입력 전류 \(I_F\)가 일정하므로 컬렉터 전류가 줄어드는 것은 곧 CTR 감소를 의미한다. 이 곡선을 통해 고온에서 출력 전류가 얼마나 급격히 떨어지는지, 입력 전류 크기에 따라 감쇄 기울기가 어떻게 달라지는지 읽어낼 수 있다. 아울러 같은 페이지의 \(V_{CE(sat)}-T_a\) 곡선도 함께 확인해 포화 전압의 변동을 살핀다.

    데이터시트의 곡선은 대표적인 참고 특성이므로 전수 선별로 보증되는 최소 규격값과는 차이가 있다. 또한 \(V_{CE}=5\) V 조건에서 측정한 활성 영역(active region) CTR을 깊은 포화 영역(saturation region)의 유효 CTR로 그대로 끌어다 쓸 수는 없다. 따라서 그래프의 측정 바이어스와 정규화 기준, 랭크별 최소 보증 CTR을 대조하여 실제 동작점에서의 유효 CTR을 보수적으로 산정하고, 장기적인 LED 광량 감쇄(열화) 마진을 추가로 반영해 설계 여유를 둔다.

    산출한 유효 최소 CTR을 적용하면 해당 \(V_{CE}\) 조건에서 출력단이 끌어당길 수 있는 가용 전류를 추정할 수 있다.

    \[I_{C,avail}\approx I_{F,min}\frac{CTR_{min,eff}}{100}\] \[I_{C,req}=\frac{V_{PU,max}-V_{OL,target}}{R_{L,min}}+I_{leak,max}\]

    여기서 누설전류는 출력이 추가로 흡수(sink)해야 하는 최악조건 부하다. 정상적인 Low 레벨을 보장하려면 \(I_{C,req}\le I_{C,avail}\)이어야 하므로, 정적 Low 조건은 풀업 저항의 하한값을 결정한다.

    \[R_{L,min}\ge\frac{V_{PU,max}-V_{OL,target}}{I_{C,avail}-I_{leak,max}}\]

    반대로 통신 속도를 맞추기 위한 출력 상승시간 조건은 저항의 상한값을 제한한다.

    \[R_{L,max}\le\frac{t_{r,budget}}{2.2C_{load,max}}\]

    저항 공차를 고려했을 때 이 두 조건을 동시에 만족하는 저항값 구간이 존재해야 회로가 성립한다. 고온에서 CTR이 떨어져 가용 전류가 줄어들면 정적 조건을 맞추기 위해 더 큰 저항이 필요해지지만, 빠른 파형 복귀를 위해서는 저항을 줄여야 하는 설계 상충(trade-off)이 생긴다. 이를 단순히 LED 구동 전류를 늘려 해결하려 들면 포화 깊이가 깊어져 저장시간이 길어지고 LED의 장기 신뢰성도 저하된다. 저항값 여유가 나오지 않는다면 고속 로직 출력형으로 소자를 전환하는 것이 합리적이다. 아울러 LED OFF 시 고온 암전류(dark current)와 수신단 입력 누설로 인해 High 전압 레벨이 처지지 않는지도 점검한다.

    TLP2361 같은 고속 로직 출력형 소자에서는 이러한 CTR 계산 대신 전 동작 온도 범위에서의 최대 입력 임계전류와 권장 ON 전류, 보증된 전파지연 스펙을 직접 기준으로 삼는다.

    7. Fail-Safe는 전원과 배선 조건을 나누어 검증

    수신측 전원과 Enable 신호가 정상이고 LED가 꺼져 있을 때, 반전형 포토IC는 RX 라인을 안전하게 High(Idle)로 유지한다. 실무에서는 이 기준 상태를 전제로 다음 이상 조건을 나누어 점검한다.

    • 송신 보드 전원 차단: 타 회로 전원이나 GPIO 보호 다이오드 경로를 통해 LED로 역유입되는 전류가 없는가?
    • 송신 MCU 리셋 및 High-Z: 부팅 시 내부 풀다운, 누설 전류, 외부 바이어스 때문에 의도치 않게 LED가 켜지지 않는가?
    • LED 직렬 선로 단선: 신호선 단선 시 LED가 확실히 꺼지며 수신부 전원은 안정적으로 유지되는가?
    • 수신측 전원 차단·투입 및 저전압(Brown-out): 수신부 전원이 불안정할 때 출력단 상태와 수신 MCU 입력의 부분 전원(partial power-down) 정격에 문제가 없는가?

    수신부 전원 자체가 상실되었을 때는 RX High 상태를 보장할 수 없다. 부품 구조와 풀업 구성에 따라 출력이 Low로 떨어지는지, 고임피던스(Hi-Z)로 뜨는지, 혹은 불확정 상태가 되는지 회로 단위로 파악해 두어야 한다. 케이블 하네스 전체가 분리되는 경우와 LED 직렬 신호선 1가닥만 단선되는 경우의 거동도 나누어 분석한다.

    만약 단선이나 전원 이상으로 RX가 지속적인 Low 상태에 빠지면 MCU는 이를 Break 신호나 프레이밍 에러로 인식한다. MCU 설계마다 오류 플래그 발생 시점이나 버퍼 처리, 자동 복구 루틴이 다르므로, 사용하는 MCU의 UART 레퍼런스 매뉴얼에 맞춰 예외 처리 절차를 구현한다.

    8. 절연 하드웨어와 통신 검증 순서
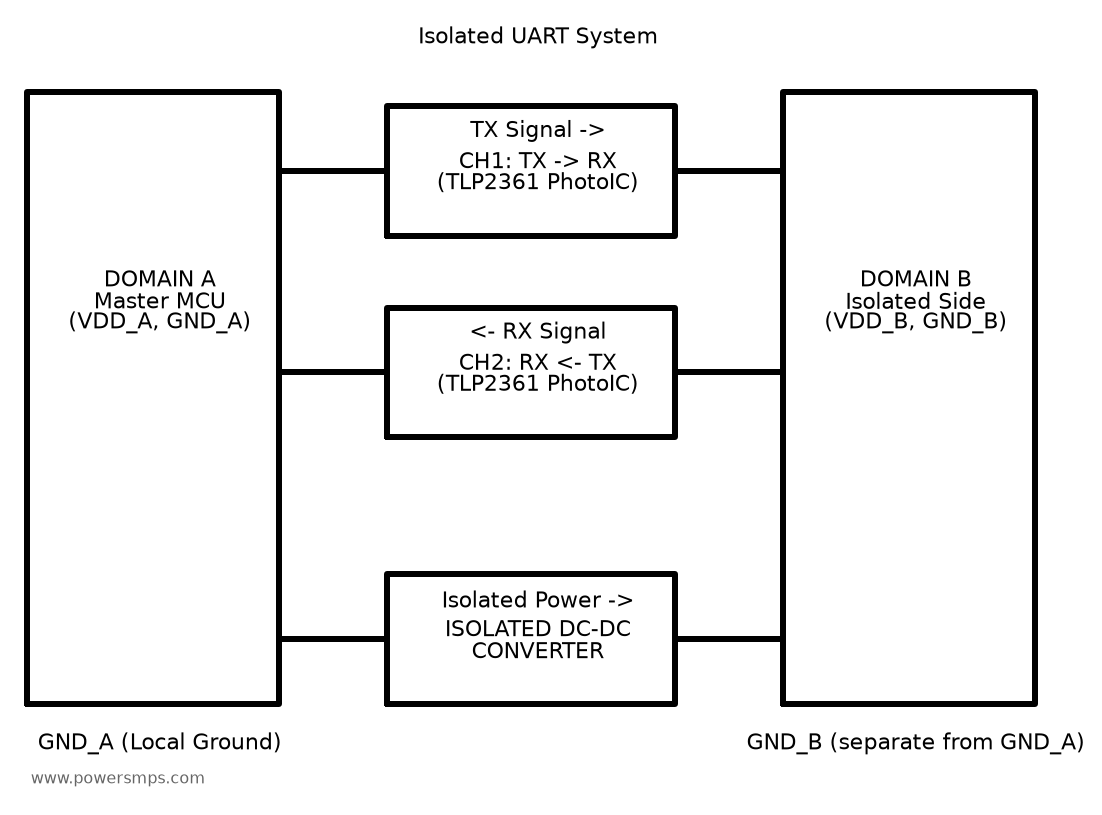
    분리된 전원과 접지를 사용하는 도메인 A와 B 사이에 반대 방향의 TLP2361 통신 채널 두 개와 절연 DC-DC 전원 경로를 나타낸 시스템 구성도
    TX와 RX에 각각 하나의 절연 채널을 사용하는 양방향 UART 구성. 양측 전원·접지는 분리하고, 절연 DC-DC로 수신측 전원을 공급하는 예시다.

    양방향 UART 통신을 구성하려면 송신(TX→RX)과 수신(RX←TX) 경로를 각각 격리하는 2개 채널이 필요하다. 양측 수신부는 각 접지 도메인에서 독립적으로 공급되는 유효 전원을 요구한다. 일반적으로 독립된 로컬 전원이나 절연 DC-DC 컨버터를 함께 배치하며, 신호 절연 소자 자체는 전력을 전달하지 않으므로 수신측 전원 설계를 분리해 계획한다.

    디지털 아이솔레이터(예: ISO7721 등)를 도입하면 광학 LED 특유의 CTR 열화나 수명 문제는 사라지지만, 상시 대기 전력 소비와 전원 차단 시 기본 출력 상태(default output state)를 면밀히 따져야 한다. 예컨대 TI ISO772x 계열은 입력 전원이나 신호가 끊겼을 때 출력을 High로 유지하는 기본형과 Low로 떨어뜨리는 F 접미사형으로 나뉜다. UART의 Idle 상태가 High인 만큼 시스템 기본 상태에 부합하는 모델을 골라야 한다. TI ISO772x 데이터시트

    절연 내력은 데이터시트 첫 장의 단시간 내전압(dielectric withstand voltage) 수치에만 기대어 정하지 않는다. 상시 인가되는 실제 동작 전압, 기본절연 또는 강화절연 요구, 연면거리(creeping)와 공간거리(clearance), PCB 연면 슬릿 구조 및 관련 안전 규격을 종합 검토한다. 스위칭 노이즈가 심한 인버터나 전력 변환기 근처라면 공통모드 과도내성(CMTI, Common-Mode Transient Immunity) 스펙도 실제 스위칭 \(dv/dt\) 조건과 비교해 넉넉한 부품을 선정한다.

    보드 검증은 다음 절차로 나누어 단계별로 진행한다.

    1. 논리 극성 확인: 송신단 TX와 수신단 RX 간에 Idle High, 스타트 비트 Low, 스톱 비트 High 논리가 정확히 일치하는지 먼저 검측한다.
    2. 동적 파형 및 패턴 시험: 0x55, 0xAA, 0x00, 0xFF와 장문 연속 프레임을 전송하면서 신호 에지 시간, PWD, 수신 전압 레벨 및 통신 프레임 오류 유무를 계측한다. 연속 토글뿐 아니라 긴 Low(0x00) 유지 후 첫 High 복귀 시의 지연도 유심히 살핀다.
    3. 온도·전원 4코너(Corner) 시험: 목표 최저·최고 온도와 전원 전압의 최소·최대 조건을 조합해 시험한다. 저온에서의 LED 순방향 전압(\(V_F\)) 상승에 따른 구동 전류 감소와 고온에서의 CTR 저하 및 암전류 증가가 통신 타이밍에 미치는 영향을 확인한다.
    4. 전원 차단 및 단선 시험: 송수신측 전원을 개별적으로 켜고 끄거나 MCU 리셋 및 LED 직렬 신호선 단선 상황을 모사한다. 통신 두절 시 MCU의 오류 검출, 버퍼 플러시, 전원 복구 후 자동 통신 재개 루틴이 의도대로 동작하는지 검증한다.

    9. 설계 체크리스트

    • 목표 보레이트와 부하 조건에서 소자의 전파지연·PWD 및 출력 전압 마진을 검토했는가?
    • Idle High 상태에서 LED가 소등되며 TX에서 RX까지 신호가 비반전으로 정상 전달되는가?
    • LED 구동 전류를 GPIO 출력 특성, 저항 공차, 온도 계수, 장기 열화 마진까지 반영해 최악조건으로 계산했는가?
    • 고온 운용 시 선정한 부품 데이터시트의 CTR–온도 또는 고정 IF 조건 IC–온도 곡선을 직접 확인했는가?
    • 데이터시트의 전형 곡선과 최소 보증값, 활성 영역 CTR과 포화 상태 CTR의 차이를 명확히 구분했는가?
    • 출력 풀업 저항이 정적 Low 구동 조건(하한)과 동적 상승시간 요건(상한)을 동시에 충족하는가?
    • 수신부 전원 정상 조건뿐 아니라 MCU 리셋, 선로 단선, 전원 차단 시의 RX 수신 라인 상태를 점검했는가?
    • 양단 분리된 절연 전원과 접지 구성, 패키지 및 PCB의 연면·공간거리 요구사항을 만족했는가?
  • 코일과 인덕터 기초: 전류 변화와 저장 에너지 이해하기

    코일과 인덕터 기초: 전류 변화와 저장 에너지 이해하기

    코일에 흐르는 전류를 끊을 때 발생하는 고전압과, 스위치를 반복해서 여닫는 벅 전원이 부하에 전류를 유지하는 원리는 같다. 두 현상 모두 인덕터가 전류 변화에 대응하는 전압을 만들고, 자기장에 에너지를 저장한다는 기본 특성으로 설명할 수 있다.

    코일은 도선을 감은 구조를 가리키고, 인덕터는 그 구조의 인덕턴스를 회로에 이용하는 소자다. 릴레이 코일은 자기력으로 접점을 움직이고, 전원용 인덕터는 스위칭 주기 동안 에너지 전달과 전류 리플 제어에 쓴다. 두 응용을 기초 수식으로 연결해 정리한다.

    1. 인덕터는 전류의 변화를 어떻게 제한할까?

    인덕턴스 \(L\)의 단위는 헨리(H)이며, 회로에서는 mH와 µH도 많이 사용한다. 인덕턴스가 일정한 이상적 인덕터는 다음 관계를 따른다.

    \[v_L=L\frac{di}{dt}\]

    전류가 들어가는 단자를 전압의 양(+)으로 잡는 수동부호규약을 적용한 식이다. 같은 전압을 걸었을 때 \(L\)이 클수록 전류 변화율 \(di/dt\)는 작아진다. 전압이 양수면 전류가 증가하고, 음수면 전류가 감소한다. 유한한 전압을 가하는 이 모델에서는 전류가 순간적으로 다른 값으로 뛰지 않는다.

    전자기학 문헌에서는 자기유도에 의한 유도기전력을 \(\varepsilon=-L\,di/dt\)로 표기하기도 한다. 음의 부호는 유도기전력이 전류의 변화를 방해하는 극성을 갖는다는 의미다. 회로 이론의 수동부호규약에서는 전류가 유입되는 단자를 전압의 양(+)으로 잡아 단자 전압을 \(v_L=-\varepsilon=L\,di/dt\)로 정의하므로, 단자 전압과 유도기전력의 기준 방향을 구분하면 두 식은 서로 모순되지 않는다.

    직류 정상상태에서는 전류가 일정하므로 \(di/dt=0\)이고, 이상적 인덕터의 전압은 0V이다. 실제 인덕터에는 권선의 직류 저항인 DCR이 있어 \(I\times\mathrm{DCR}\)의 전압 강하와 \(I^2\times\mathrm{DCR}\)의 손실이 발생한다. 정상상태에 도달하기 전의 전류 변화와, 도달한 뒤의 저항 손실을 구분해서 보아야 한다.

    2. 자기장에 저장되는 에너지는 얼마일까?

    인덕턴스가 일정한 선형 모델에서 저장 에너지는 다음과 같다.

    \[E=\frac{1}{2}LI^2\]

    이는 \(p=v_Li\)를 적분해 얻는다. 인덕턴스가 같으면 전류가 두 배일 때 저장 에너지는 네 배가 된다. 코어 포화 등으로 \(L\)이 전류에 따라 크게 달라지는 구간에는 일정한 \(L\)을 넣은 이 식을 그대로 적용할 수 없다.

    교육용 가정으로 \(L=10\,\mathrm{mH}\), \(I=0.1\,\mathrm{A}\)를 대입하면 다음과 같다.

    \[E=\frac{1}{2}\times0.01\times0.1^2=50\,\mu\mathrm{J}\]

    선형 모델을 바탕으로 계산한 수치로, 스위치를 끄면 이 에너지가 사라지는 것이 아니라 다른 경로로 전달되거나 저항과 보호 소자에서 열로 소모된다.

    3. 릴레이 역기전력과 플라이백 다이오드

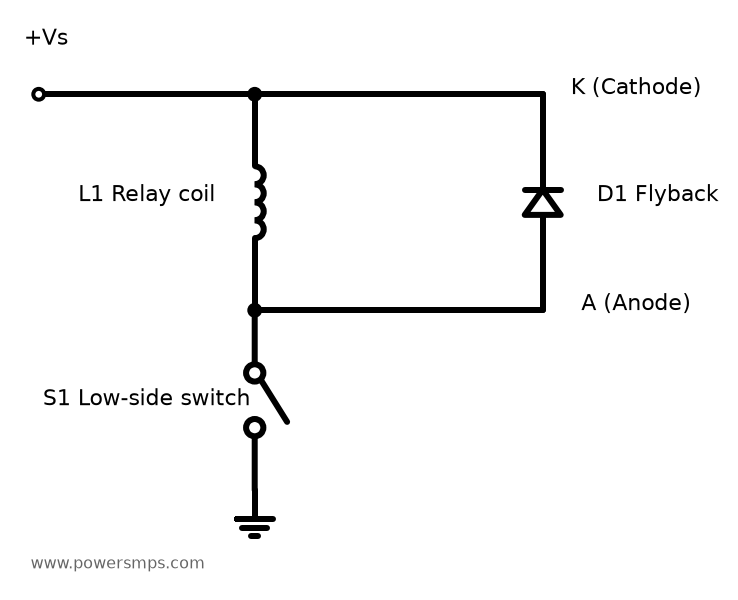
    DC 릴레이를 저측 MOSFET으로 구동하는 경우를 살펴본다. 스위치를 켜면 전류는 전원 → 코일 상단 → 코일 하단 → MOSFET → GND로 흐른다. 충분히 안정된 뒤의 전류는 공급 전압과 코일 저항 등의 영향을 받는다.

    DC 릴레이 코일과 병렬 플라이백 다이오드의 원리 회로. S1은 MOSFET 구동부를 단순화한 이상적 저측 스위치이며, 게이트 구동 회로와 릴레이 접점은 생략했다.
    DC 릴레이 코일과 병렬 플라이백 다이오드의 원리 회로. S1은 MOSFET 구동부를 단순화한 이상적 저측 스위치이며, 게이트 구동 회로와 릴레이 접점은 생략했다.

    스위치를 끄면 MOSFET을 통한 경로가 끊기지만, 코일 전류는 곧바로 0이 될 수 없다. 코일은 기존과 같은 방향의 전류를 이어가도록 전압 극성을 바꾼다. 코일 상단이 전원에 연결된 저측 구동에서는 하단, 즉 드레인 노드의 전압이 전원보다 높아질 수 있다. 보호 경로가 부족하면 이 과전압이 스위치의 허용 범위를 넘어 손상을 일으킬 수 있다. 전압 크기와 손상 여부는 저장 에너지, 기생 성분, 소자의 애벌랜치 정격 등에 따라 달라진다.

    다이오드 방향과 OFF 전류 경로

    플라이백 다이오드는 코일과 병렬로 연결한다.

    • 캐소드(K): 코일 상단의 +전원에 연결한다. 일반적인 다이오드 몸체의 띠가 있는 쪽이다.
    • 애노드(A): 코일 하단과 스위치 드레인 노드에 연결한다.

    스위치 ON 동안 다이오드는 역바이어스된다. 스위치 OFF 뒤 코일 하단의 전압이 높아지면 순방향으로 도통해 코일 상단 → 코일 하단 → 다이오드 애노드 → 캐소드 → 코일 상단의 순환 경로를 만든다. 전류가 코일 안에서 갑자기 반대로 흐르는 것은 아니다.

    배선 기생 성분에 따른 오버슈트를 제외한 단순 모델에서, 드레인의 접지 기준 전압은 다음 정도로 제한된다.

    \[V_{\mathrm{drain}}\approx V_s+V_F\]

    \(V_F\)는 해당 전류와 온도에서의 다이오드 순방향 전압이다. 실제 회로에서는 배선 기생 인덕턴스로 인한 과도 전압 오버슈트가 더해질 수 있으므로, 이 근사치 외에도 드레인의 피크 전압과 MOSFET 내압 여유를 함께 확인해야 한다.

    왜 다이오드를 넣으면 릴레이 해제가 늦어질까?

    낮은 클램프 전압은 전압 스트레스를 줄여 주지만 전류가 감소하는 시간은 길어진다. 코일을 일정한 인덕턴스 \(L\)과 권선 저항 \(R\)의 직렬 모델로 보고, 도통 중 다이오드 전압을 \(V_F\)로 근사하면 다음 식을 얻는다.

    \[L\frac{di}{dt}+Ri=-V_F\] \[\frac{di}{dt}=-\frac{Ri+V_F}{L}\]

    코일 전체의 상단−하단 단자 전압은 약 \(-V_F\)이고, 이상적 인덕턴스 부분의 전압은 \(-(Ri+V_F)\)이다. 권선 저항을 무시했을 때만 \(di/dt=-V_F/L\)로 단순화된다.

    단순 병렬 다이오드는 더 높은 전압으로 클램프하는 방식보다 탈자가 느려 릴레이 해제 시간을 늘릴 수 있다. 실제 접점의 해제 시간에는 코일 전류뿐 아니라 자기 특성과 스프링 등 기계 구조도 영향을 준다. 빠른 해제가 필요하면 제너 다이오드나 TVS를 이용한 방식도 검토하지만, 스위치 내압과 보호 소자의 에너지 허용치를 함께 확인해야 한다. 구체적인 선정은 플라이백 다이오드와 릴레이 해제 시간에서 이어서 살펴본다.

    AC 코일에는 이 DC용 병렬 다이오드 연결을 그대로 적용하면 안 된다. 한쪽 반주기에 다이오드가 도통하기 때문이다. AC 부하는 정격과 회로 조건에 맞는 RC 스너버, MOV, 양방향 TVS 등의 방식을 별도로 검토한다.

    4. 벅 전원에서는 인덕터가 어떻게 동작할까?

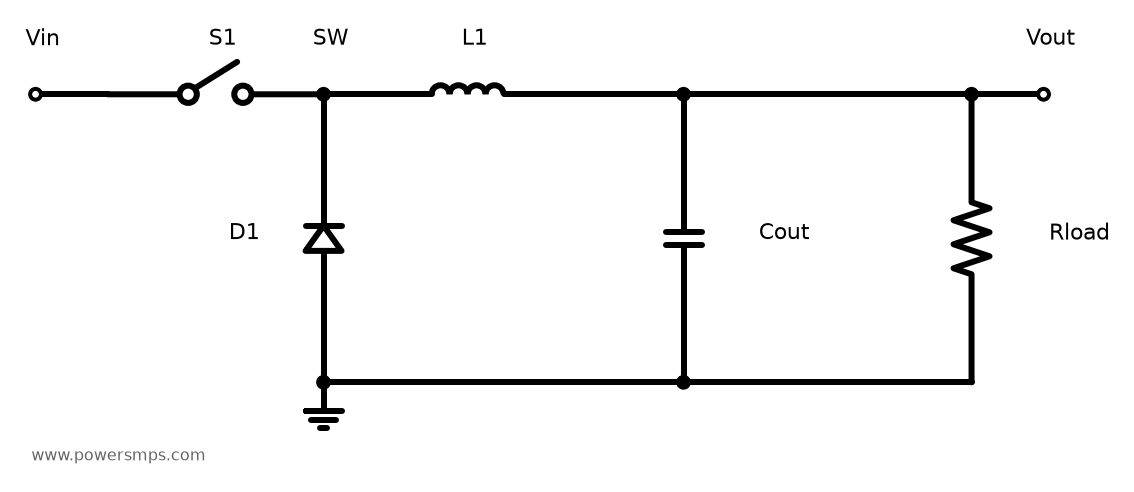
    벅 컨버터는 입력보다 낮은 직류 전압을 만드는 스위칭 전원이다. 여기서는 손실을 무시하고, 출력 전압이 한 주기 동안 거의 일정하며, 인덕터 전류가 계속 양수인 정상상태 CCM을 가정한다. 인덕터 전류 방향은 스위칭 노드 SW에서 출력으로 잡고, 전압은 SW 쪽 전압에서 출력 쪽 전압을 뺀 값으로 정의한다.

    비동기식 벅 전원의 원리 회로. 상측 스위치 S1이 켜질 때는 입력에서, 꺼질 때는 GND→D1→L1 경로로 출력에 전류를 공급한다. 제어 회로와 입력 바이패스 커패시터는 생략했다.
    비동기식 벅 전원의 원리 회로. 상측 스위치 S1이 켜질 때는 입력에서, 꺼질 때는 GND→D1→L1 경로로 출력에 전류를 공급한다. 제어 회로와 입력 바이패스 커패시터는 생략했다.
    구간 전류 경로 인덕터 전압 전류 변화
    상측 스위치 ON 입력 → 상측 스위치 → 인덕터 → 출력 → GND \(V_{in}-V_{out}\) 증가
    상측 스위치 OFF GND → 환류 다이오드 또는 도통 중인 하측 MOSFET → 인덕터 → 출력 → GND \(-V_{out}\) 감소

    ON 구간에도 입력은 부하에 에너지를 공급하며, 동시에 인덕터 저장 에너지가 증가한다. OFF 구간에는 인덕터의 저장 에너지가 줄면서 출력에 전류를 계속 공급한다. 동기식 벅에서는 제어기가 하측 MOSFET을 구동해 환류 경로를 만든다.

    주기 \(T_s\)와 듀티비 \(D\)를 사용하면, 정상상태의 인덕터 전압은 볼트·초 평형을 만족한다.

    \[(V_{in}-V_{out})DT_s-V_{out}(1-D)T_s=0\]

    따라서 이 이상적 CCM 조건에서는 다음 관계가 나온다.

    \[D=\frac{V_{out}}{V_{in}}\]

    리플 전류와 피크 전류 계산

    인덕터 전류는 평균값 주위에서 증가와 감소를 반복한다. 피크 대 피크 리플 전류는 다음과 같다.

    \[\Delta I_{pp}=\frac{(V_{in}-V_{out})D}{Lf_s}=\frac{V_{out}(1-D)}{Lf_s}\]

    여기서 \(f_s=1/T_s\)이다. 정상상태에서 인덕터 평균 전류는 출력 부하 전류와 같고, 출력 커패시터는 리플 성분의 상당 부분을 받아 출력 전압 변동을 줄인다.

    \[I_{pk}=I_{out}+\frac{\Delta I_{pp}}{2},\qquad I_{min}=I_{out}-\frac{\Delta I_{pp}}{2}\]

    교육용 가정으로 입력 12V, 출력 5V, 주파수 100kHz, 인덕턴스 100µH, 출력 전류 1A를 넣어 계산해 본다.

    계산 항목 결과
    듀티비 \(D=5/12\) 약 0.417, 즉 41.7%
    주기 \(T_s=1/f_s\) 10µs
    리플 전류 \(\Delta I_{pp}\) 약 0.292App
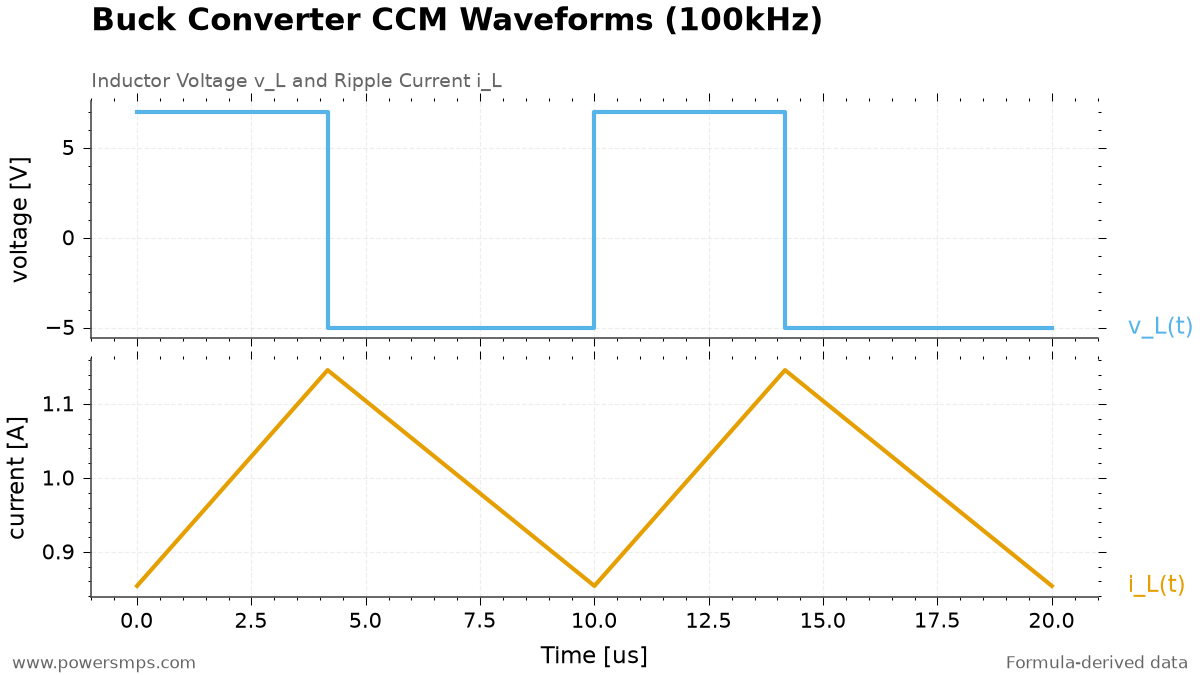
    피크 전류 \(I_{pk}\) 약 1.146A
    최저 전류 \(I_{min}\) 약 0.854A

    최저 전류가 0보다 크므로 이 계산은 CCM 가정과 일치한다. 아래 파형은 같은 조건을 수식 모델로 계산해 도식화한 것이다.

    12V→5V, 100kHz, 100µH, 출력 1A를 가정한 이상적 CCM 전압·전류 파형. 수식 기반 계산이며 실측 파형이 아니다.
    12V→5V, 100kHz, 100µH, 출력 1A를 가정한 이상적 CCM 전압·전류 파형. 수식 기반 계산이며 실측 파형이 아니다.

    부하가 줄어 인덕터 전류가 0에 도달하고 역전류가 차단되면, 전류가 0인 구간이 생기는 DCM에 들어갈 수 있다. 이때는 위의 단순 변환비를 그대로 적용할 수 없다. 반면 강제 CCM 동기식 벅은 경부하에서 음의 전류를 허용할 수 있으므로, 경부하가 항상 DCM을 의미하는 것은 아니다.

    5. 실제 인덕터는 L 값 외에 무엇을 봐야 할까?

    항목 의미 회로에서 비교할 값
    인덕턴스 \(L\)와 허용오차 전류 변화율과 리플에 영향 DC 바이어스·온도·허용오차를 반영한 동작 중 L
    포화전류 \(I_{sat}\) 무바이어스 측정값에서 L이 제조사가 정한 비율만큼 낮아지는 전류 최악조건 피크 전류
    온도상승 정격전류 \(I_{rms}\) 제조사의 정해진 시험 조건에서 특정 온도상승을 만드는 전류 실제 파형의 실효 전류와 사용 환경
    DCR 권선의 직류 저항 전압 강하와 \(I_{rms}^2\mathrm{DCR}\) 손실
    코어·교류 권선 손실 스위칭에 따른 자속 변화와 교류 전류에 의한 손실 주파수·리플·온도 조건의 손실 자료

    포화전류는 전류가 끊어지거나 소자가 즉시 고장 나는 경계라기보다는, 인덕턴스가 규정된 비율만큼 낮아지는 기준이다. 제조사가 정한 인덕턴스 저하 기준을 읽고, 온도와 피크 전류 조건에서 L이 얼마나 유지되는지 확인해야 한다. L이 작아지면 같은 전압에서 전류가 더 빠르게 변해 리플과 피크가 커질 수 있기 때문이다.

    온도상승 정격 역시 표준 시험 환경 기준의 값이므로 실제 사용 조건에서의 온도를 그대로 보장하지는 않는다. 주변 온도, PCB 방열, 교류 손실 등을 함께 고려해야 하며, 부품 선정 시에는 데이터시트에 명시된 \(I_{sat}\)와 \(I_{rms}\)의 구체적인 시험 조건과 인덕턴스 저하율 기준을 꼼꼼히 확인하고 비교한다.

    위 CCM 삼각파 전류 모델의 실효값은 다음으로 계산할 수 있다.

    \[I_{L,rms}=\sqrt{I_{out}^2+\frac{\Delta I_{pp}^2}{12}}\]

    부품 선정에서는 정상 부하뿐 아니라 입력 범위, 기동·부하 과도, IC 전류 제한, 인덕턴스 허용오차를 반영해야 한다. DCR에 의한 직류 손실만으로 코어 손실과 교류 권선 손실까지 모두 설명할 수 없으므로, 제조사의 손실 자료와 실제 동작 온도도 함께 확인한다.

    6. 세 가지 응용을 연결해서 기억하기

    릴레이를 끌 때는 코일 전류가 이어질 경로를 만들고, 저장 에너지를 처리해야 한다. 벅 전원에서는 같은 전류 연속성을 이용해 스위칭 사이에도 출력으로 전류를 계속 공급한다. 두 경우 모두 전압이 전류의 변화율을 결정하고, 저장 에너지는 전류의 제곱에 비례한다는 선형 인덕터의 관계가 출발점이다.

    회로를 검토할 때는 다음 항목을 확인하면 좋다.

    • 릴레이 코일의 OFF 전류 경로와 다이오드 극성이 맞는가?
    • 보호 전압뿐 아니라 릴레이 해제 시간도 허용 범위인가?
    • 벅 계산식의 CCM·정상상태·손실 무시 가정이 회로와 맞는가?
    • 실제 L, 피크 전류, 실효 전류, 온도와 손실을 함께 확인했는가?

    릴레이 구동 소자의 상세 선정은 3.3V MCU 릴레이 구동 MOSFET 선정을, 수동소자 기초는 커패시터 기초와 저항 기초를 참고할 수 있다.

    참고 자료

  • 저항 기초: 저항값·허용오차·정격전력·온도계수 읽기

    저항 기초: 저항값·허용오차·정격전력·온도계수 읽기

    저항을 고를 때는 저항값뿐 아니라 허용오차, 정격전력, 온도계수(TCR)를 함께 읽어야 한다. 같은 저항값이라도 게이트 구동, 전류 검출, 분압 회로에서 우선 확인할 사양이 다르다.

    저항 표기와 데이터시트의 핵심 사양을 짚고, 게이트 저항·전류 검출 저항·분압 회로에 적용하는 설계 순서를 정리했다. 본문의 수치는 원리 설명을 위한 이론적 계산 모델 기준이다.


    1. 저항 표기법과 패키지 규격: 마킹 코드와 외형 치수 판독법

    부품 표면 마킹과 패키지 규격을 올바르게 해독하는 것이 부품 선정의 출발점이다.

    SMD 칩 저항 마킹과 소수점 ‘R’ 표기

    SMD 칩 저항의 대표적인 숫자 마킹은 다음과 같다.

    • 3자리 코드 (주로 ±5% J급): 앞 두 자리가 유효숫자, 세 번째 자리가 10의 승수다.
      • 예: 103은 10 × 10³ = 10,000Ω = 10kΩ이며, 472는 4.7kΩ이다.
    • 4자리 코드 (주로 ±1% F급): 앞 세 자리가 유효숫자, 네 번째 자리가 10의 승수다.
      • 예: 1001은 100 × 10¹ = 1,000Ω = 1kΩ, 4992는 49.9kΩ이다.
    • 소수점 ‘R’ 표기: 저저항 규격에서는 문자 ‘R’이 옴(Ω) 단위의 소수점 위치를 나타낸다.
      • 예: 4R7은 4.7Ω, R010은 0.010Ω(10mΩ)을 의미한다.

    일부 소형 정밀 1% 칩 저항은 EIA-96 표기법을 쓴다. 2자리 숫자 코드(유효숫자 고유값)와 1자리 영문 문자(승수) 조합으로 구성되며, 단순 승수 방식과 완전히 다르므로 전용 환산표를 확인해야 한다.

    리드형 컬러 코드와 허용오차 문자

    리드형 저항은 색상 띠로 판독한다. 4색띠는 ‘유효숫자 2개·승수·허용오차’로 구성되며, 갈색(1)·검정(0)·빨강(10²)·금색(±5%) 조합은 1kΩ ±5%를 뜻한다. 5색띠는 유효숫자 3개를 표시한다. 부품 번호(Part Number)의 허용오차 코드 문자는 F(±1%)와 J(±5%)가 대표적이다.

    리드형 저항 컬러 코드 대조표

    색상유효숫자승수허용오차
    검정010⁰—
    갈색110¹±1%
    빨강210²±2%
    주황310³±0.05%
    노랑410⁴—
    초록510⁵±0.5%
    파랑610⁶±0.25%
    보라710⁷±0.1%
    회색8——
    흰색9——
    금색—10⁻¹±5%
    은색—10⁻²±10%
    띠 없음——±20%
    KOA의 리드형 저항 색상표 기준. 색상 이름과 수치를 함께 표시했다.

    4색띠는 숫자 두 자리 뒤에 승수를, 5색띠는 숫자 세 자리 뒤에 승수를 적용한다. 금색·은색은 유효숫자로 읽지 않는다. 표의 —는 KOA 자료에 해당 항목이 제시되지 않았다는 뜻이다. 정밀 허용오차의 색상은 제조사·제품 자료에 따라 다를 수 있으므로, 특히 주황·회색 띠는 해당 데이터시트와 대조한다. 출처: KOA 저항 표시 방법.

    외형 치수 표기: 인치계와 밀리미터계 혼동 방지

    인치 단위계 0603(0.06 × 0.03 inch)과 밀리미터 단위계 1608(1.6 × 0.8 mm)은 같은 패키지를 가리키는 호칭이다. 데이터시트와 CAD 라이브러리를 다룰 때 단위계를 혼동하면 부품 실장에 오류가 생기므로 주의해야 한다.

    칩 저항의 인치계·밀리미터계 치수 대조표

    인치계 호칭밀리미터계 호칭외형 길이 × 폭 (mm)
    0100504020.4 × 0.2
    020106030.6 × 0.3
    040210051.0 × 0.5
    060316081.6 × 0.8
    08052012 (2125)2.0 × 1.25
    120632163.2 × 1.6
    12103226 (3225)3.2 × 2.6
    201050255.0 × 2.5
    25126331 (6432)6.3 × 3.1 (6.4 × 3.2)
    KOA 치수 대조표의 대표 예. 괄호 안은 해당 자료에 함께 제시된 표기·치수다.

    같은 숫자라도 단위계에 따라 크기가 달라진다. 예를 들어 인치계 0603은 밀리미터계 1608에 대응하지만, 밀리미터계 0603은 인치계 0201에 대응한다. 호칭은 외형의 대략적인 크기를 나타내며 정확한 단위 환산값이나 PCB 패드 치수가 아니다. 제조사와 시리즈에 따라 세부 치수·공차·호칭이 달라질 수 있으므로 발주와 풋프린트 선정에는 해당 데이터시트를 사용한다. 출처: KOA 패키지 크기 표시.

    표면 마킹이나 외형 치수만으로는 정격전력과 TCR을 알 수 없다. 같은 0603 크기라도 시리즈에 따라 허용 규격이 다르므로, 제조사 품번을 기반으로 공식 데이터시트를 확인해야 한다.


    2. 저항값·허용오차·정격전력·TCR 읽기

    저항 데이터시트는 저항값, 허용오차, 정격전력, 온도계수를 함께 읽는다. 정격전력에는 온도와 실장 조건이 붙으므로 디레이팅 곡선도 확인해야 한다.

    사양 의미와 단위 확인할 내용
    저항값 공칭 저항, Ω·kΩ·mΩ 필요한 전압 강하·전류·분압비를 만드는 값인지 확인
    허용오차 제조사 기준 조건에서 공칭값 대비 허용 편차, % 초기 편차와 동작 중 온도 변화 성분을 구분
    정격전력 지정 조건에서 연속 소비할 수 있는 전력, W 온도·기판 조건 및 디레이팅 후 허용전력과 계산 손실을 비교
    온도계수(TCR) 온도에 따른 저항값의 상대 변화율, ppm/°C 적용 온도 범위와 자기발열을 포함한 저항체 온도 변화를 확인

    허용오차는 초기 저항값의 편차이고 TCR은 온도가 바뀔 때 추가로 생기는 변화다. TCR 값이 작다고 초기 허용오차도 자동으로 좁혀지는 것은 아니므로 두 사양을 각각 분리해 계산해야 한다. 1 ppm은 백만분의 일, 즉 \(10^{-6}\)이다.

    디레이팅은 온도 조건에 따라 허용전력을 낮추는 기준이다. 정격 기준 온도와 허용전력의 감소 양상은 부품에 따라 달라질 수 있으므로, 디레이팅 곡선이 주위 온도, 단자 온도, 케이스 온도 중 무엇을 기준으로 하는지 먼저 확인하고 해당 데이터시트의 실장 조건을 따른다.

    연속 동작전압은 아래 두 한계 중 작은 값 이하여야 한다.

    \[V_{\mathrm{work}} \leq \min\left(\sqrt{P_{\mathrm{allowed}}R}, V_{\mathrm{limit}}\right)\]

    \(P_{\mathrm{allowed}}\)는 실제 조건에서 허용되는 전력이고, \(V_{\mathrm{limit}}\)는 데이터시트의 최대 연속 동작전압이다. 펄스 허용값은 연속 전력·전압 정격과 별도로 확인한다.

    계산 예제: 허용오차·TCR 복합 오차와 소비전력

    공칭 저항값 10kΩ(±1%), TCR = ±100ppm/°C 부품이 동작 중 ΔT = 60°C(자기발열 포함) 온도 변화를 겪는 조건을 계산해 보았다.

    • 초기 제작 편차 범위: 10kΩ × (1 ± 0.01) = 9.9kΩ ~ 10.1kΩ
    • 선형 온도 모델 \(R(T)=R(T_0)[1+\alpha(T-T_0)]\) 기준 온도 변화 성분: alpha × ΔT = ±100 × 10⁻⁶ × 60 = ±0.006 = ±0.6%
    • 초기 공차 ±1%와 보수적 1차 선형 합산: 약 ±1.6%
    • 곱셈 경계 기준 최악 편차:
      • 최대: 1.01 × 1.006 = 1.01606 (+1.606%)
      • 최소: 0.99 × 0.994 = 0.98406 (-1.594%)

    전력은 다음 식으로 계산한다.

    \[P=VI=I^2R=\frac{V^2}{R}\] 전압 고정 회로는 작은 저항에서, 전류 고정 회로는 큰 저항에서 손실이 커진다. 10V 전압이 1kΩ 저항에 걸리면 소비전력은 P = 10² / 1000 = 0.1W(100mW)다. 공칭 0.25W 부품을 사용하더라도, 기판 온도가 높아지면 디레이팅 곡선에 따라 허용 전력이 급감한다. 실무에서 쓰이는 ‘50% 디레이팅 경험 규칙’에만 의존하기보다는 실제 동작 온도와 곡선을 확인해야 안전 마진을 판단할 수 있다.

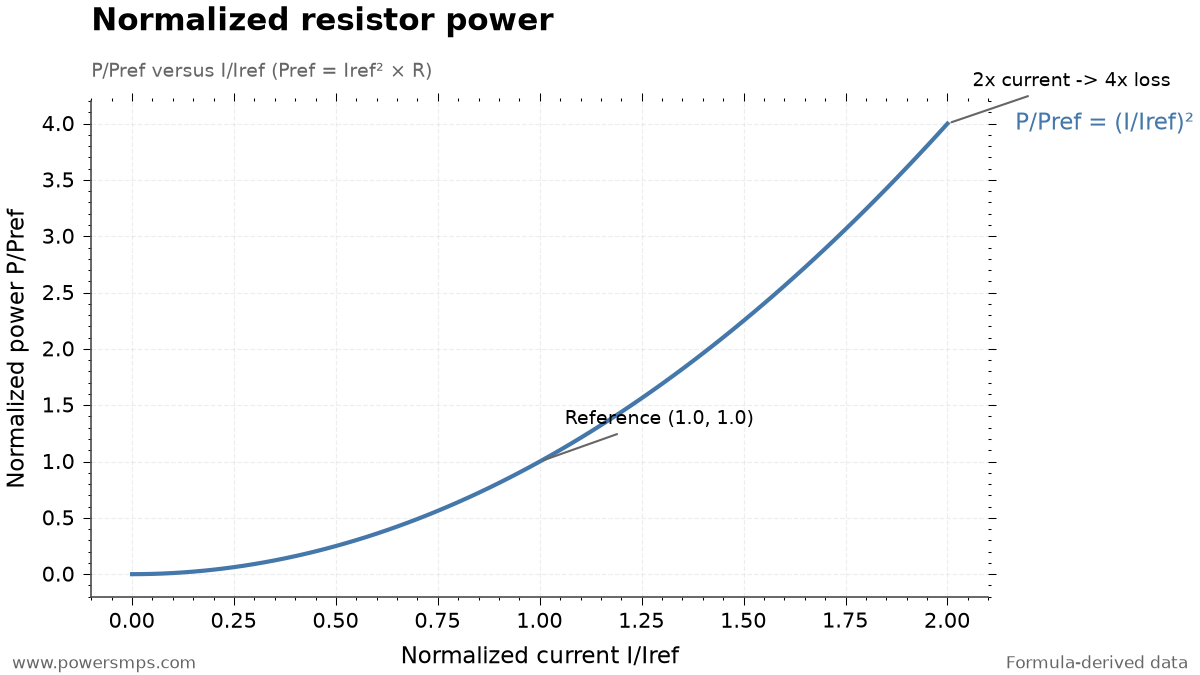
    고정 저항의 전류 증가에 따른 I²R 정규화 전력 손실 곡선. 수식 모델 기반의 정규화 곡선이며 특정 부품의 절대 온도나 전력을 보증하지 않습니다.
    고정 저항의 전류 증가에 따른 I²R 정규화 전력 손실 곡선. 수식 모델 기반의 정규화 곡선이며 특정 부품의 절대 온도나 전력을 보증하지 않습니다.

    고정 저항에 흐르는 전류가 증가하면 소비전력은 전류의 제곱(I²)에 비례해 급증한다. 위 그래프는 수식 모델(y = x²)에 기반한 교육용 정규화 곡선으로, 전류가 2배가 되면 손실은 4배가 된다.


    3. [실무 응용 1] 게이트 구동 저항(Rg): 링잉 억제와 스위칭 손실의 절충

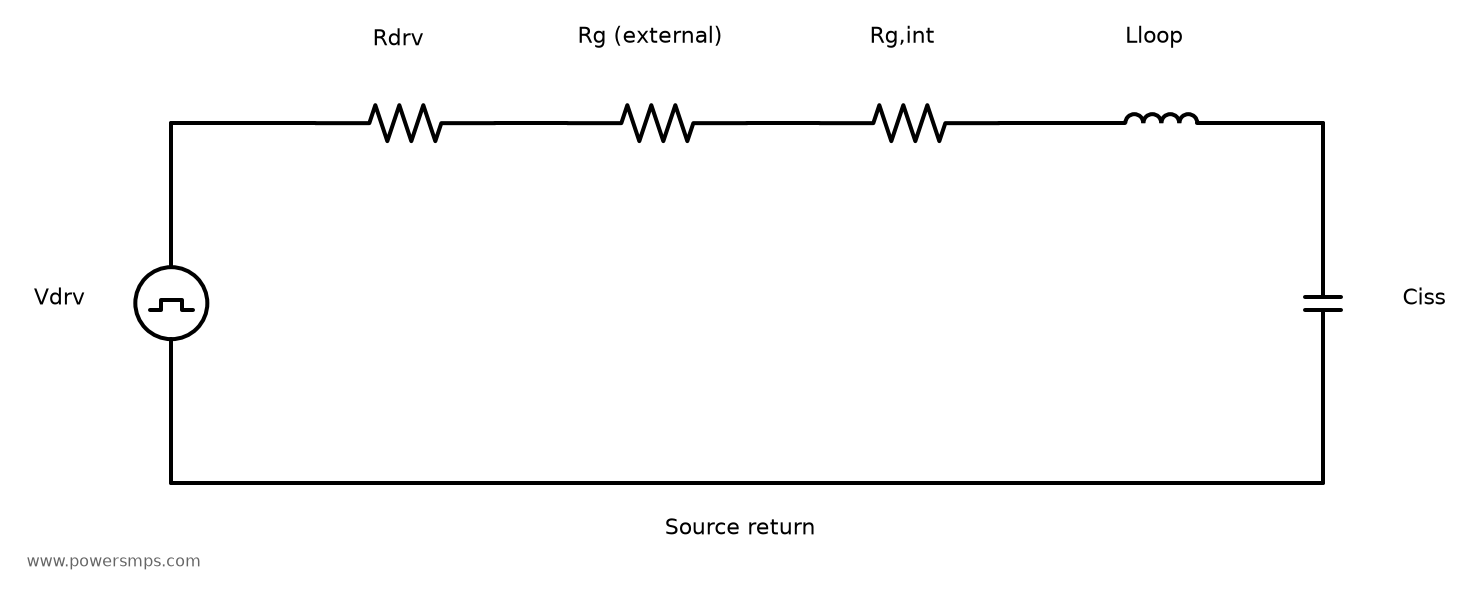
    드라이버 출력 저항과 외부·내부 게이트 저항, 기생 인덕턴스, 입력 커패시턴스 및 소스 귀환선으로 이루어진 게이트 충전 루프
    게이트 충전 전류가 드라이버 출력 저항, 외부·내부 게이트 저항, 루프 기생 인덕턴스와 입력 커패시턴스를 거쳐 소스 귀환선으로 돌아오는 집중소자 등가회로. Ciss는 전압에 따라 달라지며, 이 그림은 밀러 효과와 드레인 전력 경로를 생략한 기초 설명용 모델이다.

    파워 MOSFET의 게이트 단자에 직렬로 연결하는 외부 게이트 저항(Rg)은 스위칭 전원의 효율과 노이즈를 좌우한다.

    구동 루프 원리와 스위칭 트레이드오프

    게이트 구동 루프는 드라이버 출력 임피던스, 외부 게이트 저항(Rg), MOSFET 내부 게이트 저항이 직렬로 연결되어 형성된다. 이 저항 성분들은 PCB 배선의 기생 인덕턴스(L) 및 MOSFET 입력 커패시턴스(Ciss)와 함께 RLC 공진 회로를 구성한다.

    외부 게이트 저항은 RLC 공진의 감쇠 저항 역할을 하며 충방전 전환 속도(dv/dt, di/dt)를 제어한다.

    • Rg를 늘리면 일반적으로 전환이 느려지고 게이트 루프의 링잉 감쇠에 도움이 된다. 다만 스위칭 손실이 늘 수 있으며, EMI 변화는 실제 파형과 회로 조건으로 확인해야 한다.
    • Rg를 줄이면 전환이 빨라질 수 있지만 오버슈트와 링잉이 커질 수 있다.

    모든 회로에 일괄 적용되는 단일 정답 저항값은 없으며, 드라이버 구동 능력과 MOSFET 파라미터, PCB 기생 성분 및 실측 파형에 따라 최적값을 절충해야 한다. 구동 회로 설계에 관한 내용은 3.3V MCU 릴레이 구동 MOSFET 선정: 온저항·게이트 저항·내압 계산 글에서도 살펴볼 수 있다.

    피크 전류 근사 계산과 주의점

    드라이버 전원 10V, 드라이버 내부 저항 2Ω, 외부 Rg = 10Ω, MOSFET 내부 저항 1Ω 조건의 순수 저항성 단순 근사에서 직렬 저항은 13Ω이다. 스위칭 시작 순간의 초기 피크 충전 전류는 다음과 같다. \[I_{\mathrm{peak}} \approx \frac{10\,\mathrm{V}}{13\,\Omega} \approx 0.769\,\mathrm{A}\]

    이 계산은 기생 L과 드라이버 전류 제한을 생략한 단순 근사치다.

    게이트 저항 검토 시 가장 주의할 점은, 주 회로 부하 전류(I_load)를 손실 공식에 넣어 I_load² × Rg로 계산하는 오류를 피하는 것이다. 게이트 저항에 흐르는 충방전 전류와 주 부하 전류는 서로 다른 경로를 흐른다. 또한 상세 스위칭 파형 적분 근거 없이 단순 Qg × V × fsw 공식만으로 평균 전력과 부품 정격을 판단하기보다는 순간 펄스 전류에 견디는 제조사 펄스 내량(Pulse Rating)을 확인해야 한다.


    4. [실무 응용 2] 전류 검출 션트 저항: 켈빈(Kelvin) 연결과 손실·오차 분석

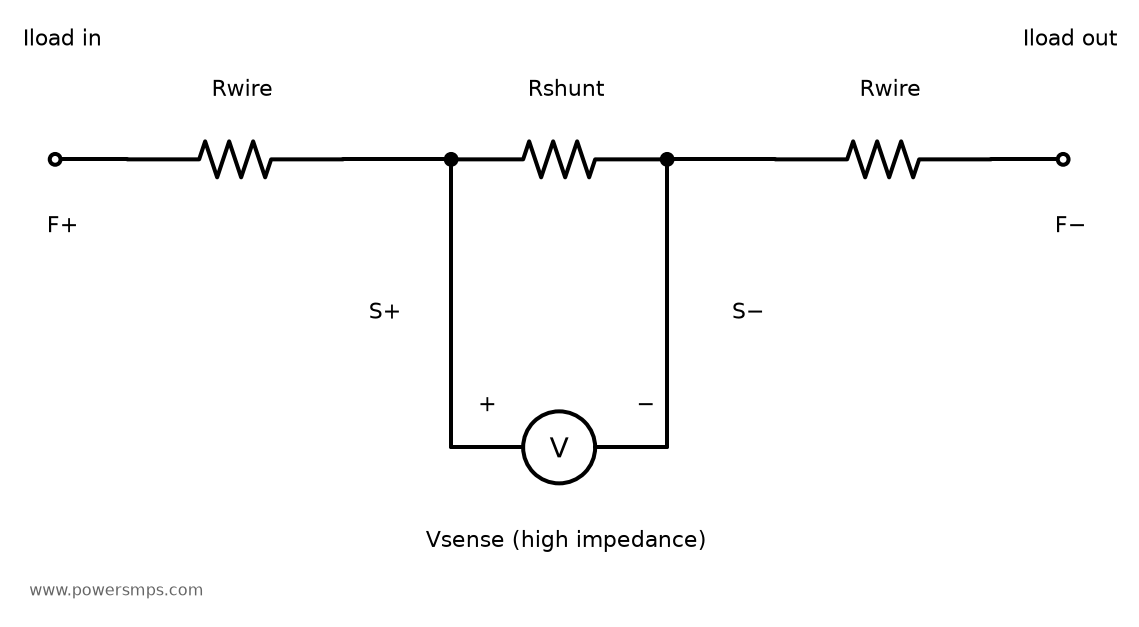
    부하 전류용 F+·F− 배선과 션트 단자에서 분기한 S+·S− 전압 감지선으로 구성된 켈빈 연결
    켈빈 연결의 원리도. 부하 전류는 F+에서 션트를 거쳐 F−로 흐르고, S+·S−는 션트 단자에서 전압을 별도로 감지한다. 고입력 임피던스 감지를 가정하면 바깥쪽 전류 배선 Rwire의 전압 강하는 Vsense에 포함되지 않는다. 실제 4단자 부품의 핀 배치와 패드는 제조사 권장에 따른다.

    전류 통전 경로에 직렬로 션트 저항을 배치하면 옴의 법칙에 따라 흐르는 전류에 비례하는 차동 전압(Vsense = I × Rshunt)이 발생한다.

    신호 크기와 발열 손실의 절충

    션트 저항값을 작게 선정하면 I²R 발열 손실은 감소하지만 검출 신호 전압이 작아져 증폭기의 입력 오프셋 전압에 의한 상대적 측정 오차가 커진다. 반대로 저항값을 키우면 검출 전압이 커져 오프셋의 상대 영향은 줄지만, 같은 전류에서 전압 강하와 발열 손실은 커진다.

    10mΩ 션트 저항의 동작을 계산해 보았다.

    • 5A 통전 시: Vsense = 5A × 0.010Ω = 50mV, Ploss = 5² × 0.010Ω = 0.25W
    • 10A 통전 시 (전류 2배): Vsense = 10A × 0.010Ω = 100mV, Ploss = 10² × 0.010Ω = 1.0W

    같은 저항에서 전류가 2배가 되면 소비전력은 4배가 된다.

    기생 배선 저항과 켈빈(Kelvin) 4단자 연결

    10mΩ 션트의 전압 검출 경로에 PCB 패턴이나 납땜 접촉 저항으로 인해 1mΩ 기생 저항이 직렬 포함되면, 저항값 기준으로만 10%(1mΩ/10mΩ)의 추가 오차가 발생한다.

    이를 방지하려면 전류가 흐르는 주 경로(Force)와 전압을 계측하는 신호 경로(Sense)를 분리하는 켈빈 연결(Kelvin Connection, 4단자 센싱)을 필수 적용해야 한다. Sense 배선에는 작은 입력 전류만 흐르므로 주 전류가 만드는 배선·접촉 저항의 전압 강하 영향을 줄일 수 있다. 센스 접점을 어디에서 분리하는지도 제조사의 권장 배치에 맞춰야 한다.

    ±50ppm/°C TCR 션트가 80°C 온도 상승 시 저항 변화율은 ±50 × 10⁻⁶ × 80 = ±0.4%이며, 초기 공차 ±1%와의 단순 합산은 약 ±1.4%다. 다만 전체 전류 계측 정확도는 션트 오차 외에도 증폭기 오프셋, 이득 오차, ADC 기준전압(Vref) 오차를 종합 검토해야 한다. Low-side 션트에서는 션트 전압 강하로 인해 부하 접지 전위가 시스템 GND 대비 상승하는 접지 변위도 확인해야 한다.


    5. [실무 응용 3] 전압 분압 회로: 최악 오차 분석과 부하 효과(Loaded Divider)

    전압 분압 회로는 피드백 센싱의 기본이지만, 공차 조합과 후단 부하 연결에 따른 오차를 계산해야 한다. Vin = 12V, R1 = 30kΩ(상단), R2 = 10kΩ(하단) 회로를 분석해 보았다.

    무부하 출력과 소비전력

    무부하 상태에서 기준 출력 전압과 전류, 전력은 다음과 같다.

    • Vout = 12V × 10kΩ / (30kΩ + 10kΩ) = 3.0V
    • Idiv = 12V / 40kΩ = 0.3mA
    • R1 소비전력: (0.3mA)² × 30kΩ = 2.7mW
    • R2 소비전력: (0.3mA)² × 10kΩ = 0.9mW (전체 3.6mW)

    최악 조합(Worst-case) 오차 분석

    R1과 R2가 각각 독립적인 ±1% 허용오차를 가질 때의 최악 출력 전압은 다음과 같다.

    • Vout_max (R2 = 10.1kΩ, R1 = 29.7kΩ): 12V × 10.1 / (29.7 + 10.1) = 12 × 10.1 / 39.8 ≈ 3.045226V (+1.508%)
    • Vout_min (R2 = 9.9kΩ, R1 = 30.3kΩ): 12V × 9.9 / (30.3 + 9.9) = 12 × 9.9 / 40.2 ≈ 2.955224V (-1.493%)

    이 예제에서는 두 저항이 ±1% 공차라 하더라도 출력 오차는 단순 ±1%나 단순 합산 ±2%로 나오지 않으며, 분압비에 따른 비대칭 편차(+1.508% / -1.493%)를 나타낸다.

    부하 효과(Loaded Divider)와 테브난 등가 회로

    분압기 출력단에 RL = 100kΩ 부하가 병렬 연결된 경우를 계산해 보았다.

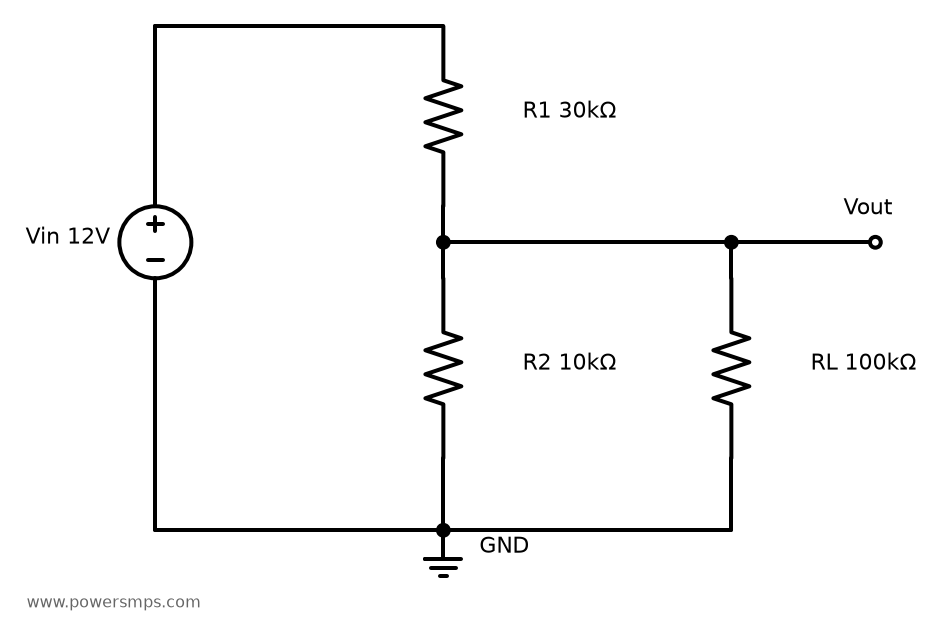
    12 V 전원과 R1 30 kΩ, R2 10 kΩ 분압기에 RL 100 kΩ 부하가 연결된 회로도
    교육용 계산 예제: 12 V·30 kΩ·10 kΩ 분압기의 무부하 출력은 3 V이며, 100 kΩ 부하를 연결하면 약 2.791 V가 됩니다.

    부하 연결 시 하단 유효 저항은 R2와 RL의 병렬 합성값으로 감소한다. R2,eff = R2 || RL = (10kΩ × 100kΩ) / (10kΩ + 100kΩ) ≈ 9.090909kΩ

    부하 상태의 실제 출력 전압은 다음과 같다. Vout,loaded = 12V × 9.090909 / (30 + 9.090909) ≈ 2.790698V 무부하 3.0V 대비 전압 강하율은 (2.790698 – 3.0) / 3.0 ≈ -6.98%에 달한다.

    테브난 등가 저항 Rth = R1 || R2 = 30kΩ || 10kΩ = 7.5kΩ 관점에서 보면, 내부 임피던스 7.5kΩ와 부하 100kΩ가 다시 분압을 형성하여 약 7%의 전압 강하를 유발하는 것이다.

    두 디스크리트 저항이 동일한 ±TCR 등급을 갖더라도 제조 편차와 온도차로 인해 트래킹(Tracking)이 보증되지 않으므로 분압비가 일정하게 유지된다고 보증할 수 없다. ADC 입력은 고정 저항 하나로 완전히 모델링할 수 없다. 샘플링 커패시터, 획득 시간, 누설전류를 확인하고, 입력전압 최댓값과 저항 오차를 포함해 ADC 입력 한계를 검토해야 한다.


    6. 3대 응용별 저항 선택 기준 비교와 실무 설계 체크리스트

    각 응용에 따른 핵심 선정 기준을 비교 정리했다.

    3대 응용별 저항 선정 기준 비교표

    응용 분야 주요 회로 역할 핵심 요구 사양 권장 부품 및 배선 전략 피해야 할 설계 함정
    게이트 저항 (Rg) MOSFET 스위칭 링잉 감쇠 및 전환 속도(dv/dt) 제어 펄스 허용 내량, 적절한 저항값(Ω), 낮은 기생 L 드라이버 및 게이트 핀 최단 배치, 반복 펄스 정격 대조 주 부하 전류(I_load)를 손실식에 대입, 보편적 정답 저항값 맹신
    전류 검출 션트 (Shunt) 전류 통전 경로의 전압 강하 계측 (I -> V 변환) 필요한 검출 전압을 만드는 저항값, 허용오차·TCR, 온도 조건에서의 허용전력 켈빈 4단자 분리 배선, 방열 구리 패턴 확보 기생 배선 저항 무시(2단자 배선), I²R 발열과 SNR 절충 실패
    전압 분압기 (Divider) 입력 전압 분할 및 피드백 전압 센싱 목표 정확도에 맞는 허용오차, TCR과 저항비 안정성, 동작전압 부하 오차·소비전력·ADC 정착시간과 입력 한계를 함께 검토 부하 효과(RL) 무시로 인한 전압 강하, 동일 TCR 디스크리트 부품의 트래킹 과신

    실무 엔지니어를 위한 6대 설계 체크리스트

    1. 외형 크기와 품번 대조: 패키지 외형(0603/1608)이나 마킹만으로 전력과 TCR을 추정하지 않고, 품번 기준 데이터시트를 대조했는가?
    2. 동작 온도 디레이팅 확인: 50% 경험 규칙 대신 최고 동작 온도에서 디레이팅 허용 전력을 계산했는가?
    3. 최대 동작전압 한계 검토: 인가 전압이 \(\sqrt{P_{\mathrm{allowed}}\times R}\) 및 제조사 최대 연속 동작전압 한계를 넘지 않는가?
    4. 션트 저항 켈빈 배선 확인: 저저항 션트 설계 시 Force와 Sense 패턴을 전극 패드에서 명확히 분리했는가?
    5. 분압기 테브난 임피던스와 부하 효과 점검: 후단 부하 저항 또는 ADC 입력 임피던스에 따른 출력 전압 강하 오차를 계산했는가?
    6. 게이트 저항 반복 펄스 내량 확인: 스위칭 피크 전류에 대해 저항의 펄스 허용 정격(Pulse Rating)을 검토했는가?

    수동소자 선정과 스위칭 구동 회로에 관한 추가 실무 분석은 아래 글들을 참고할 수 있다.

  • 74HC595 출력이 1비트씩 밀리는 문제: Burst Noise와 CLK RC 필터 개선 사례

    74HC595 출력이 1비트씩 밀리는 문제: Burst Noise와 CLK RC 필터 개선 사례

    MCU의 출력 포트가 부족해 74595 계열 시프트 레지스터를 사용한 적이 있다. 그런데 EN 55014-2 기준으로 AC 전원 포트에 Burst 1kV를 인가하는 시험에서 출력 데이터가 1비트씩 밀리는 현상이 발생했다.

    슈미트 트리거 입력을 갖는 TI SN74HCS595로 변경하자 오동작 빈도는 줄었지만 현상은 남았다. SN74HCS595를 유지한 상태에서 CLK 경로에 100Ω 직렬 저항과 1nF 커패시터로 RC 필터를 추가한 뒤에는 해당 시험 조건에서 현상이 더 이상 발생하지 않았다. 여러 IC에 CLK를 분기할 때의 필터 배치와 개선 과정을 정리한다.

    CLK 오인식이 출력 비트 밀림으로 이어지는 이유

    74595는 시프트 레지스터와 출력 저장 레지스터가 분리된 구조다. SN74HCS595의 경우 SRCLK 상승 에지에서 직렬 입력 데이터가 시프트되고, 별도의 RCLK가 출력 저장 레지스터를 갱신한다. 이 동작 구조는 TI SN74HCS595 데이터시트에서 확인할 수 있다.

    시프트 과정에서 의도하지 않은 CLK 에지가 추가로 인식되면 데이터가 한 비트 더 이동할 수 있다. 이후 RCLK로 출력을 갱신하면 밀린 데이터가 병렬 출력에 반영된다.

    출력이 1비트씩 밀리는 현상과 CLK 필터 적용 후 개선된 결과를 바탕으로, 이번 문제는 Burst Noise가 shift CLK 배선에 결합해 추가 클록으로 인식되는 현상으로 판단했다.

    SN74HCS595로 변경한 결과: 빈도는 줄었지만 현상은 남음

    먼저 슈미트 트리거 입력이 내장된 TI SN74HCS595로 변경했다. 이 제품은 모든 입력에 슈미트 트리거 구조를 적용하며, 느리거나 노이즈가 있는 입력 신호를 지원한다. TI 데이터시트

    슈미트 트리거는 입력 전압이 올라갈 때와 내려갈 때 서로 다른 전환 문턱을 사용한다. 이 히스테리시스가 입력 문턱 부근의 흔들림에 의한 반복 전환을 줄여 준다. 그러나 노이즈가 두 전환 문턱을 넘나들면 슈미트 트리거 입력도 클록으로 인식할 수 있다.

    실제로 IC를 변경한 뒤 오동작 빈도는 감소했지만 비트 밀림 현상이 완전히 없어지지는 않았다. 이번 환경에서는 입력의 히스테리시스만으로 충분하지 않아, CLK 입력에 도달하는 노이즈를 줄이는 대책을 추가했다.

    CLK에 100Ω과 1nF RC 필터 추가

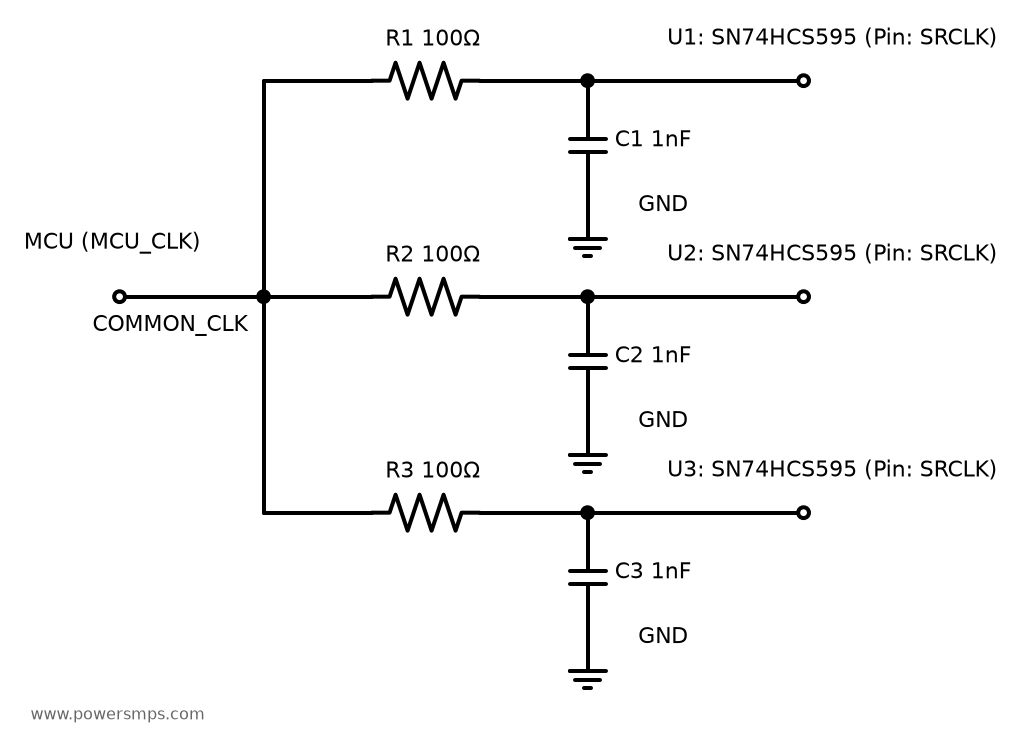
    SN74HCS595를 유지하면서 CLK 신호 경로에 100Ω 저항을 직렬로 넣고, 저항을 지난 SRCLK 입력 노드와 GND 사이에 1nF 커패시터를 연결했다.

    공통 CLK를 여러 IC에 Stub 배선으로 분기하는 경우에는 각 IC의 CLK 입력 가까이에 필터를 개별적으로 적용하는 방식이 유효했다. 분기 이후의 배선에도 노이즈가 결합할 수 있으므로, 각 수신단에서 필터링하도록 구성하는 것이 핵심이다.

    MCU 공통 CLK의 각 분기에 100Ω 직렬 저항과 SRCLK 입력–GND 사이 1nF 커패시터를 적용한 회로도
    CLK 분기별 100Ω 직렬 저항과 입력–GND 사이 1nF 필터. 세 분기는 구성 예시이며 DATA(SER), 출력 래치(RCLK), 전원 및 디커플링 연결은 생략했다.

    회로도는 분기별 필터 연결을 설명하는 개념도다. 세 개의 분기는 구성 예시이며 DATA(SER), 출력 래치(RCLK), 전원 및 디커플링 연결은 생략했다.

    각 분기의 연결은 공통 CLK → 100Ω 직렬 저항 → SRCLK 입력 순서다. 1nF 커패시터는 저항을 지난 입력 노드에서 해당 IC의 로컬 GND로 연결한다. 커패시터와 GND 사이의 배선도 짧게 구성하는 것이 좋다.

    RC 필터는 짧은 노이즈 펄스에 대한 입력 노드의 전압 변화를 완화하고, 슈미트 트리거는 필터를 거친 입력 신호를 히스테리시스에 따라 판별한다. 두 대책은 서로 다른 역할을 한다.

    대책별 Burst 시험 결과

    적용 단계 관찰 결과
    기존 74595 계열 사용 Burst 시험 중 출력 데이터가 1비트씩 밀리는 현상 발생
    SN74HCS595로 변경 오동작 빈도 감소, 비트 밀림 현상은 남음
    SN74HCS595 유지 + CLK에 100Ω·1nF RC 필터 추가 해당 시험 조건에서 비트 밀림 현상 미발생

    위 결과는 EN 55014-2 기준, AC 전원 포트에 Burst 1kV를 인가한 시험 조건에서 확인한 내용이다. 이번 회로에서는 IC 변경만으로 남아 있던 현상이 RC 필터 추가 후 없어졌다.

    다른 회로에 적용할 때 확인할 타이밍

    100Ω과 1nF의 이상적인 RC 시정수는 100ns다. 이번 회로에서는 이 부품값으로 문제를 해결했지만, 필터는 노이즈뿐 아니라 정상 CLK의 에지와 도착 시간에도 영향을 미친다. 따라서 다른 회로에 적용할 때는 다음 항목을 함께 확인해야 한다.

    • 정상 CLK의 펄스 폭과 입력 전환 시간: 필터를 거친 뒤에도 필요한 클록 조건을 만족하는지 확인한다.
    • 데이터와 출력 래치 타이밍: SER의 설정·유지 시간과 마지막 SRCLK에서 RCLK까지의 시간 여유를 데이터시트 기준으로 확인한다.
    • 여러 IC 사이의 CLK 도착 시간 차이: 개별 RC의 부품 편차와 입력 문턱 차이에 따른 스큐를 고려한다. 특히 직렬 캐스케이드에서는 IC 사이의 데이터 설정·유지 시간을 확인해야 한다.
    • MCU CLK 출력의 구동 부하: 분기 수가 늘어나면 각 커패시터를 구동하는 부하도 증가하므로 GPIO의 구동 능력과 실제 전송 조건을 검토한다.
  • DRV10983 FG 기능과 전류·토크 측정: MotorCurrent 레지스터와 데이터시트 리비전 주의사항

    텍사스 인스트루먼트(TI)의 DRV10983은 12V~24V 시스템을 위한 3상 센서리스(Sensorless) BLDC 모터 드라이버 IC로, 외장 홀 센서 없이 모터를 정현파 구동한다. 드라이버 제어 및 상태 진단을 구현할 때 회전 속도 피드백을 위한 FG(Frequency Generator) 핀과 부하 토크 추정을 위한 전류 센싱 방식의 선정은 핵심 설계 요소다.


    1. DRV10983 FG 신호의 동작 원리와 RPM 계측 메커니즘

    DRV10983의 FG(Frequency Generator) 핀은 모터 로터의 전기적 회전 주기에 동기화된 디지털 펄스를 출력하여 실시간 회전수 계측, 폐루프(Closed-Loop) 속도 제어, 모터 구속(Stall/Lock) 감지 인터럽트 소스로 활용된다.

    Open-Drain 인터페이스 회로

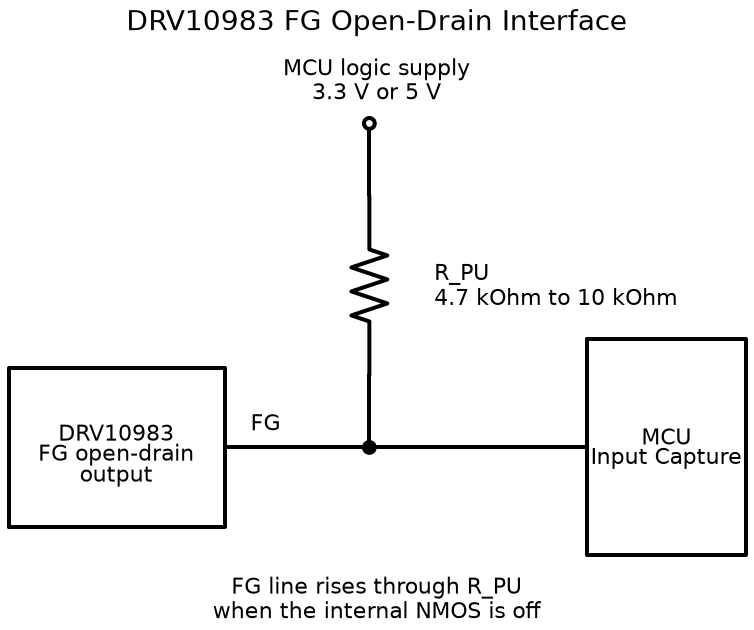
    FG 핀의 내부 출력단은 오픈 드레인(Open-Drain) N채널 MOSFET 구조다. 내부 풀업 저항이 내장되어 있지 않으므로 신호 라인을 로직 하이(High)로 견인하기 위해 반드시 외부에 풀업 저항(\(R_{PU}\))을 실장해야 한다.

    풀업 저항의 전원 레일은 구동 MCU의 I/O 로직 레벨(+3.3V 또는 +5V)에 연결하며, 권장 저항값은 \(4.7\text{ k}\Omega \sim 10\text{ k}\Omega\) 범위다. 저항값이 지나치게 크면 PCB 부하 커패시턴스로 인해 구형파의 상승 시간(Rise Time)이 지연되어 고속 회전 시 펄스 왜곡이 발생하며, 반대로 너무 작으면 로우(Low) 상태에서 불필요한 싱크 전류 소모가 증가한다.

    DRV10983 FG 오픈드레인 출력과 풀업 저항 및 MCU Input Capture 연결 회로도
    DRV10983 FG Open-Drain 출력단과 MCU Input Capture 핀 간 풀업 저항 인터페이스 회로도

    주파수와 RPM 변환 수식

    FG 핀에서 출력되는 구형파의 주파수(\(f_{FG}\))는 모터의 기계적 회전수(RPM), 모터 로터의 극수(Poles, \(P\)), 그리고 DRV10983 내부 FGcycle 레지스터 설정 계수(\(K_{FG}\))에 비례한다.

    \[f_{FG} = \left( \frac{\text{RPM} \times P}{120} \right) \times K_{FG}\]

    MCU 타이머의 인풋 캡처(Input Capture) 인터럽트를 통해 측정된 \(f_{FG}\)로부터 실제 모터 회전수를 역산하는 공식은 다음과 같다:

    \[\text{RPM} = \frac{120 \times f_{FG}}{P \times K_{FG}}\]
    • \(P\): 모터 극수 (Pole 수, 예: 8극 모터의 경우 \(P=8\))
    • \(K_{FG}\): FGcycle 레지스터 설정에 따른 출력 펄스 배율 계수 (기본 1회전당 전기각 펄스 수 제어)
    8극 모터에서 RPM에 따른 DRV10983 FG 출력 주파수 그래프
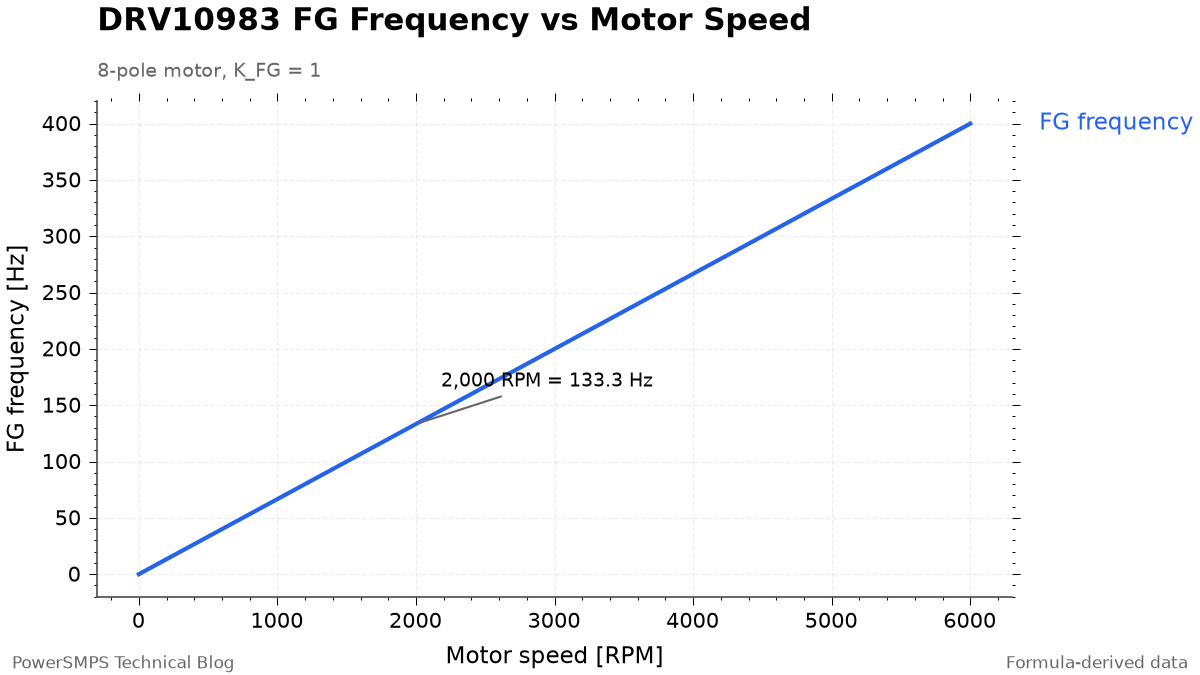
    8극 모터, K_FG=1 조건의 RPM–FG 주파수 관계. 수식으로 계산한 값입니다.

    8극(\(P=8\)) 모터에서 \(K_{FG}=1\)로 설정한 경우, 기계각 1회전당 4개의 전기적 사이클이 생성되므로 \(2,000\text{ RPM}\) 구동 시 FG 주파수는 정확히 \(133.3\text{ Hz}\)로 출력된다.


    2. FG 신호의 토크 추정 한계와 상전류 계측의 필수성

    모터 제어 펌웨어 설계 시 FG 핀의 주파수나 듀티비 변화를 모니터링하여 부하 토크(Torque)를 추정하려는 혼선이 자주 발생한다. 하지만 정상 상태(Steady-State)에서 FG 신호 단독으로는 모터 부하 토크를 판별할 수 없다.

    속도와 토크의 물리적 분리

    FG 출력 신호는 순수하게 로터의 전기각 위치 변위율, 즉 기계적 속도 정보만을 제공한다. 모터 드라이버가 속도 폐루프 제어를 수행하여 \(2,000\text{ RPM}\)을 일정하게 유지하고 있다면, 부하가 전혀 걸리지 않은 무부하 상태와 정격 부하가 걸린 고부하 상태 모두에서 FG 핀의 출력 주파수는 동일하게 \(133.3\text{ Hz}\)다.

    과도 상태(Transient State)에서 급격한 부하 투입으로 속도 강하(Dip)가 발생할 때 일시적인 주파수 저하를 관측할 수는 있으나, 속도 루프가 정상 상태로 복귀하면 주파수는 다시 목표 RPM 값으로 수렴하므로 정상적인 부하 토크의 크기를 특정할 수 없다.

    토크 산출을 위한 상전류(\(I_{phase}\)) 필수 조건

    영구자석 동기 및 BLDC 모터의 전자기적 토크(\(T\))는 모터의 토크 상수(\(K_t\))와 고정자 권선에 흐르는 유효 상전류(\(I_{phase}\))의 곱에 직접 비례한다:

    \[T = K_t \times I_{phase}\]

    동일한 회전수를 유지하더라도 부하 토크가 증가하면 역기전력(BEMF)을 이겨내고 토크를 발생시키기 위해 드라이버가 인가 전압 듀티를 높이며, 이에 따라 모터 권선 전류(\(I_{phase}\))가 비례하여 상승한다. 따라서 모터의 출력 토크와 부하 상태를 정량적으로 계측하기 위해서는 상전류 또는 DC 링크 버스 전류 데이터를 반드시 확보해야 한다.


    3. 데이터시트 리비전 트랩: 2014 Rev vs 2020 Rev H의 MotorCurrent 사양 변화

    DRV10983의 전류 측정 기능을 검토할 때 가장 주의해야 할 하드웨어 엔지니어링 리스크는 참조하는 데이터시트 리비전(Revision)에 따른 사양 누락 문제다.

    항목 2014년 초기 데이터시트 (Rev. C 등) 2020년 5월 개정 데이터시트 (Rev. H)
    0x17 레지스터 누락 또는 Reserved 표기 MotorCurrent1 (전류 상위 비트) 공식 명시
    0x18 레지스터 누락 또는 Reserved 표기 MotorCurrent2 (전류 하위 비트) 공식 명시
    11비트 전류 수식 미제공 (I2C 전류 모니터링 불가로 오판 유도) \(11\text{비트}\) 조건 분기 변환 공식 수록
    개정 이력 (Rev History) – “Added MotorCurrent1 and MotorCurrent2 to Register Map” 명시

    2014년 초기 데이터시트를 열람하거나 비공식 아카이브에 미러링된 구버전 PDF를 참조할 경우, 레지스터 맵 상에서 0x17 및 0x18 주소가 ‘Reserved’로 비어 있어 “DRV10983은 내부 전류 모니터링을 지원하지 않으므로 무조건 외부에 션트 저항과 센스 앰프 회로를 추가해야 한다”는 잘못된 결론을 내리기 쉽다.

    그러나 2020년 5월 개정된 공식 Rev H 데이터시트에서는 내부 ADC를 거쳐 산출되는 11비트 MotorCurrent[10:0] 데이터 레지스터 사양이 공식 확정되었다. 따라서 하드웨어 설계자는 반드시 최신 Rev H 사양을 기준으로 레지스터 맵을 확인해야 한다.


    4. MotorCurrent 레지스터 판독과 변환 수식 및 펌웨어 구현 주의점

    DRV10983은 내부 센싱 회로와 ADC를 통해 모터 피크 전류를 연산하고, 그 결과를 11비트 디지털 값 MotorCurrent[10:0]으로 MotorCurrent1(0x17) 및 MotorCurrent2(0x18) 레지스터에 저장한다.

    조건 분기형(Piecewise) 전류 변환 공식

    11비트 원시 코드(MotorCurrent[10:0], 범위: \(0 \sim 2047\))로부터 실제 모터 전류(단위: A)를 계산하는 공식은 1023 코드를 경계로 하는 조건 분기 구조를 가진다:

    1. \(\text{MotorCurrent}[10:0] \ge 1023\) 인 경우: \[\text{Current (A)} = \frac{3 \times (\text{MotorCurrent}[10:0] – 1023)}{512}\]

    2. \(\text{MotorCurrent}[10:0] < 1023\) 인 경우: \[\text{Current (A)} = \frac{3 \times \text{MotorCurrent}[10:0]}{512}\]

    DRV10983 MotorCurrent 코드의 조건 분기 전류 변환 곡선
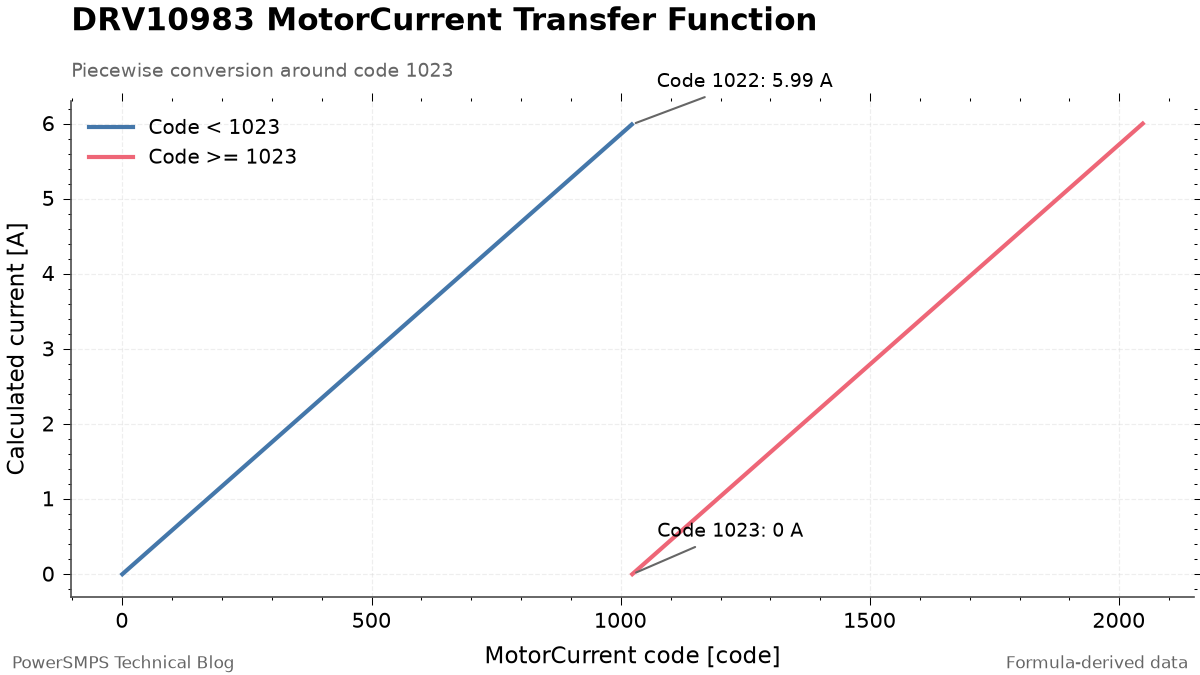
    MotorCurrent 11비트 코드의 조건 분기 변환과 1022/1023 경계의 불연속. 수식으로 계산한 값입니다.

    0A 부근 노이즈 튐 현상과 펌웨어 필터링

    이 변환 공식의 구조적 취약점은 코드 1023 부근에서 나타난다. 무부하 또는 정지 상태에서 실제 전류가 0A에 가까울 때, 내부 연산 오프셋 기준점인 1023 부근에서 ADC의 1 LSB 단위 미소 노이즈가 발생하면 치명적인 연산 불연속성이 발생한다:

    • 코드가 \(1023\)일 때: \(3 \times (1023 – 1023) / 512 = 0.0\text{ A}\)
    • 코드가 노이즈로 인해 \(1022\)로 1 LSB 하강할 때: 조건 분기(2)가 적용되어 \(3 \times 1022 / 512 \approx 5.988\text{ A}\)

    즉, 무부하 구동 중 미소 노이즈에 의해 전류 계산값이 \(0\text{ A}\)에서 순식간에 약 \(6\text{ A}\)로 튀는 현상이 발생한다. 이를 방치하면 과전류 오진단, 속도-토크 루프 발진, 잘못된 부하 구속 판정이 초래된다.

    따라서 펌웨어 구현 시 다음 두 가지 처리 과정이 필수적이다: 1. 데드밴드(Dead-band) 처리: 1023 코드 기준 상하 일정 범위의 LSB 변동(예: 저전류 대역)을 0A로 클램핑 처리. 2. 저역 통과 필터(LPF): 단일 주기 샘플링 값을 즉시 사용하지 않고, 1차 IIR 디지털 저역 통과 필터 또는 이동 평균(Moving Average) 필터를 적용하여 고주파 스파이크를 제거.

    0x17 선행 2바이트 Burst Read 필수성

    11비트 전류 데이터는 MotorCurrent1(0x17, 상위 비트)과 MotorCurrent2(0x18, 하위 비트)의 2개 레지스터에 분할되어 저장된다.

    I2C 통신으로 이 값을 읽을 때, 반드시 0x17 번지부터 시작하여 2바이트 연속 읽기(Burst Read)를 수행해야 한다. DRV10983의 내부 레지스터 인터페이스는 마스터가 0x17 번지를 읽는 순간 0x18 번지의 하위 바이트 값을 내부 래치(Latch)에 고정하도록 설계되어 있다.

    만약 I2C 통신에서 0x17과 0x18을 개별 트랜잭션으로 나누어 읽거나 0x18을 먼저 읽게 되면, 상위 바이트와 하위 바이트를 읽는 사이에 모터 통전 타이밍이 바뀌어 데이터 불일치(Data Corruption)가 발생하게 된다.

    // 올바른 I2C 판독 구현 예시 (Burst Read)
    uint8_t raw_buf[2];
    int16_t motor_current_raw;
    float calculated_current_A;
    
    // 0x17 레지스터부터 2바이트 연속 리드 (하위 바이트 래치 보장)
    I2C_BurstRead(DRV10983_I2C_ADDR, 0x17, raw_buf, 2);
    
    // 11비트 데이터 결합: MotorCurrent1(0x17)[2:0] 상위 3비트 + MotorCurrent2(0x18)[7:0] 하위 8비트
    motor_current_raw = ((uint16_t)(raw_buf[0] & 0x07) << 8) | raw_buf[1];
    
    // 조건 분기 변환 및 데드밴드 적용
    if (motor_current_raw >= 1023) {
        calculated_current_A = 3.0f * (float)(motor_current_raw - 1023) / 512.0f;
    } else {
        calculated_current_A = 3.0f * (float)motor_current_raw / 512.0f;
    }
    

    5. 센싱 아키텍처 비교: 내장 I2C MotorCurrent vs 외부 Shunt 센싱

    모터 제어 시스템을 구성할 때, 토크 모니터링을 내부 MotorCurrent 레지스터로 구현할 것인지, 아니면 외부 션트 저항과 전류 센스 앰프(CSA) 회로를 추가할 것인지는 시스템 요구사항에 따라 결정해야 한다.

    비교 항목 내장 I2C MotorCurrent 방식 외부 Shunt + CSA (Current Sense Amp) 방식
    추가 부품 (BOM) 불필요 (드라이버 내부 회로 활용) 션트 저항, 전류 센스 앰프, 수동 필터 소자 필요
    PCB 실장 면적 최소 (추가 패턴 불필요) 증가 (션트 발열 분산 및 켈빈 배선 면적 요구)
    샘플링 대역폭 낮음 (I2C 버스 폴링 주기: 수십~수백 Hz) 높음 (MCU 내부 ADC 직접 샘플링: 수십~수백 kHz)
    측정 정밀도 보통 (내부 ADC 분해능 및 1023 불연속 노이즈 존재) 높음 (정밀 저항 오차 및 저노이즈 차동 증폭)
    주요 적합 용도 단순 과부하 감시, 구속 검출, 팬/펌프 상태 모니터링 고속 폐루프 토크 제어, 정밀 외란 억제, 고성능 서보 루프
    • 내장 I2C 방식 선정 기준: 모터의 토크 제어가 주 목적이 아니라 과부하에 의한 셧다운 보호, 필터 막힘 감지, 정성적 부하 수준 판단이 목적인 경우 권장된다. 추가 비용과 기판 면적 없이 펌웨어 알고리즘만으로 구현 가능하다.
    • 외부 션트 센싱 선정 기준: 수 밀리초(ms) 단위 이하의 빠른 부하 응답 제어가 필요하거나, 고정밀 토크 리플 억제 및 과도 전류 보호가 요구되는 산업용 기구부 제어의 경우 필수적으로 채택해야 한다.
  • Eco-mode의 경부하 리플, FCCM 컨버터로 LDO 없이 해결한 경험 — TPS54202 vs TPS54308

    Eco-mode의 경부하 리플, FCCM 컨버터로 LDO 없이 해결한 경험 — TPS54202 vs TPS54308

    전압 리플(voltage ripple)에 민감한 회로에서 강압 컨버터를 선택할 때, 단순히 정격 전류와 효율만 보고 고르면 낭패를 보기 쉽다. 특히 경부하 구간에서 Eco-mode나 pulse skipping이 동작하는 컨버터는 출력 리플이 수십 mV까지 치솟아 아날로그 센서, RF 프론트엔드, PLL/VCO 전원단의 성능을 크게 떨어뜨린다. Texas Instruments의 TPS54202와 TPS54308은 동일한 6핀 SOT-23 패키지에 핀 배열까지 같지만, 경부하 동작 모드에서 결정적인 차이가 있어 리플 민감 회로에서의 선택을 완전히 바꿔놓는다.


    리플 민감 회로에서 발생하는 문제

    24V 산업용 버스에서 5V나 3.3V 로컬 레일을 생성할 때, 가장 흔한 선택은 동기식 강압 컨버터다. 그런데 부하가 항상 일정하지 않은 시스템 — 예를 들어 센서 폴링 주기에 따라 소비 전류가 수 mA에서 수백 mA까지 변동하는 IoT 게이트웨이나, 대기 모드에서는 수 mA만 소비하다가 송신 시 1A 이상을 요구하는 무선 모듈 전원 — 에서는 경부하 구간의 출력 리플이 문제가 된다. 부하가 가벼워지면 컨버터가 펄스를 건너뛰는 모드로 진입하면서 스위칭 주파수가 불규칙해지고, 출력단 커패시터가 충·방전을 반복하며 리플 진폭이 크게 늘어난다.

    이 리플이 문제가 되는 이유는 단순히 전압 변동 때문만이 아니다. 리플의 주파수 성분이 ADC의 샘플링 대역과 겹치면 유효 분해능(ENOB)이 떨어지고, PLL의 위상 노이즈로 직결되며, 아날로그 신호 체인의 CMRR로도 제거되지 않는 시스템 노이즈로 남는다. LDO로 바꾸면 리플은 해결되지만, 24V→5V 변환에서 LDO의 효율은 고작 21%에 불과해 1A 부하 시 19W에 달하는 열이 발생한다. 방열판과 추가 실장 면적을 감수해야 하는 셈이다.

    TPS54202 vs TPS54308 부하별 출력 리플 비교
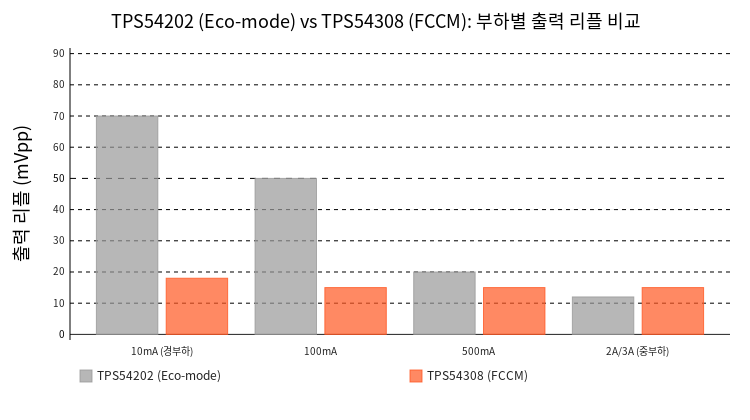
    그림 1: TPS54202(Eco-mode)와 TPS54308(FCCM)의 부하 전류별 출력 리플(mVpp) 비교 — 경부하에서 두 컨버터의 리플 차이가 극명하게 벌어진다.

    Eco-mode의 경부하 리플, 왜 커지는가

    TPS54202는 500kHz 고정 주파수 피크 전류 모드 제어에 Advanced Eco-mode™를 적용한 2A 컨버터다. Eco-mode는 경부하에서 하이사이드 FET의 최소 온타임(minimum on-time)이 유지할 수 있는 수준 이하로 부하가 떨어지면, 컨버터가 일부 스위칭 사이클을 건너뛰어(pulse skipping) 효율을 높이는 방식이다. 구체적으로는 출력 전압이 설정값 아래로 떨어질 때만 FET를 켜고, 일단 목표 전압에 도달하면 다시 대기 상태로 돌아간다. 45μA의 낮은 무부하 전류(Iq)는 이 Eco-mode의 직접적인 결과다.

    그러나 이 효율 최적화에는 대가가 따른다. 펄스 스키핑 구간에서는 스위칭 주파수가 수백 Hz까지 떨어질 수 있고, 한 번의 버스트로 전달되는 에너지가 출력 커패시터를 과충전한 뒤 부하가 이를 서서히 소모하는 패턴이 반복된다. 이로 인해 출력 리플 진폭이 중부하 시의 10~15mV 수준에서 경부하 시 40~80mV까지, 조건에 따라서는 100mV를 넘기도 한다. 리플 주파수도 불규칙해져서, 특정 주파수 대역의 노이즈를 필터로 제거하기도 어렵다.

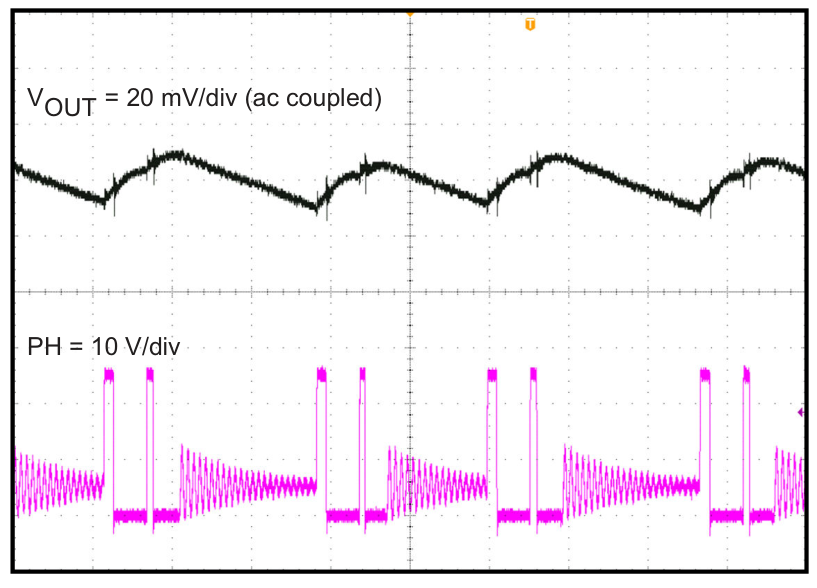
    TPS54202 Eco-mode 경부하(100mA) 동작 시 출력 리플 오실로스코프 캡처 — 리플 진폭이 크고 불규칙한 펄스 스키핑 패턴
    그림 2: TPS54202 오실로스코프 측정 파형 — IOUT=100mA 경부하에서 VOUT 리플이 20mV/div 스케일로 크게 나타나며, 펄스 스키핑으로 인해 스위칭 노드(PH) 파형이 불규칙해진다. (출처: TI TPS54202 데이터시트 Figure 7-8)

    FCCM이 리플을 해결하는 방식

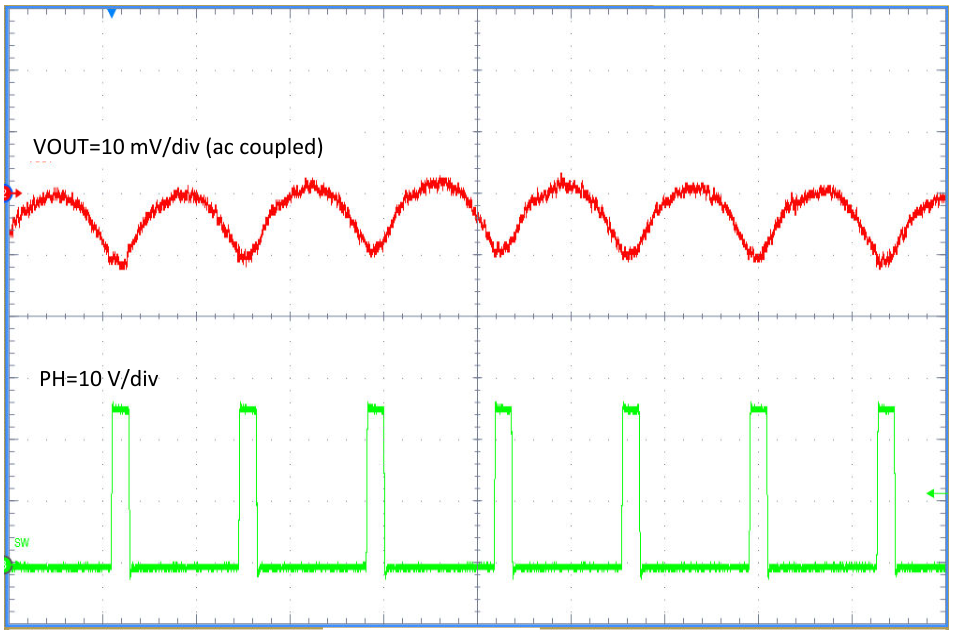
    TPS54308은 동일한 6핀 SOT-23 패키지에 핀 배열까지 TPS54202와 같지만, 결정적인 차이가 있다. 경부하에서도 스위칭을 멈추지 않는 FCCM(Forced Continuous Conduction Mode)으로 동작한다는 점이다. 부하 전류가 아무리 낮아져도 350kHz 스위칭 주파수는 변하지 않으며, 인덕터 전류가 음(-)의 방향으로 흘러서라도 연속 도통을 유지한다. 이는 경부하 효율을 다소 희생(Iq = 300μA로 TPS54202의 45μA보다 높음)하는 대신, 출력 리플을 전 부하 영역에서 예측 가능한 낮은 수준으로 유지하는 설계 철학이다.

    FCCM에서 출력 리플은 기본적으로 \( \Delta V_{OUT} \approx \Delta I_L \times ESR + \Delta I_L / (8 \times f_{SW} \times C_{OUT}) \) 로 결정되며, \( \Delta I_L \) 자체가 일정한 스위칭 주파수와 듀티 사이클에 의해 고정된다. 경부하라고 해서 리플이 커질 구조적 이유가 없다. 실제로 12V→5V, \( L = 10\mu H \), \( C_{OUT} = 2 \times 22\mu F \) MLCC 구성에서 TPS54202가 경부하(10mA)에서 60mVpp 이상의 리플을 보일 때, 동일 기판에 TPS54308을 실장하면 15~20mVpp 이내로 억제된다. 리플 주파수도 350kHz로 고정되어 있어, 이 대역만 노치 필터로 추가 감쇠시키는 것도 가능하다.

    TPS54308 FCCM 경부하(100mA) 동작 시 출력 리플 오실로스코프 캡처 — 350kHz 고정 주파수, 낮은 리플
    그림 3: TPS54308 오실로스코프 측정 파형 — 동일 경부하(IOUT=100mA)에서 FCCM 덕분에 VOUT 리플이 10mV/div 스케일로 억제되고, PH 파형이 350kHz로 일정하게 유지된다. (출처: TI TPS54308 데이터시트 Figure 8-8)

    LDO로 우회하지 않고 컨버터로 해결하는 이유

    리플 문제를 마주한 설계자가 가장 먼저 떠올리는 우회책은 LDO다. 출력 리플이 수 μV 수준으로 사실상 존재하지 않고, 외부 부품도 입출력 커패시터 두 개면 끝나기 때문이다. 그러나 이 선택은 특히 입출력 전압 차가 클 때 심각한 효율 손실을 초래한다. 예를 들어 24V 입력에서 5V/0.5A를 공급하는 LDO의 전력 손실은 \( (24V – 5V) \times 0.5A = 9.5W \)로, 부하에 전달되는 전력(2.5W)의 4배 가까운 열이 레귤레이터에서 발생한다. SOT-223 패키지로는 방열이 불가능한 수준이며, TO-220 + 방열판을 사용하더라도 주변 부품의 열화를 피할 수 없다.

    TPS54308 FCCM 컨버터는 동일 조건(24V→5V, 0.5A)에서 약 88~90%의 효율을 제공하므로, 컨버터 자체 손실은 약 0.28W에 불과하다. LDO 대비 97%의 손실 감소이며, 이는 곧 방열판 불필요, 작은 패키지(SOT-23 6핀), 그리고 좁은 기판에서의 설계 자유도로 직결된다. 게다가 FCCM 덕분에 리플마저 LDO 수준은 아니지만 충분히 낮은 15~20mVpp로 유지되므로, 추가 LC 필터 한 단만으로도 5mVpp 이하의 초저리플 레일을 만들 수 있다.

    방식출력 리플효율 (24V→5V, 0.5A)손실방열판
    LDO (예: LM7805)수 μVpp21%9.5W필수 (TO-220 + 방열판)
    TPS54202 (Eco-mode)60~80mVpp (경부하)~90%0.28W불필요
    TPS54308 (FCCM)15~20mVpp~89%0.31W불필요
    표 1: LDO, Eco-mode 컨버터, FCCM 컨버터의 리플-효율 트레이드오프

    실제 교체 경험: TPS54202 → TPS54308

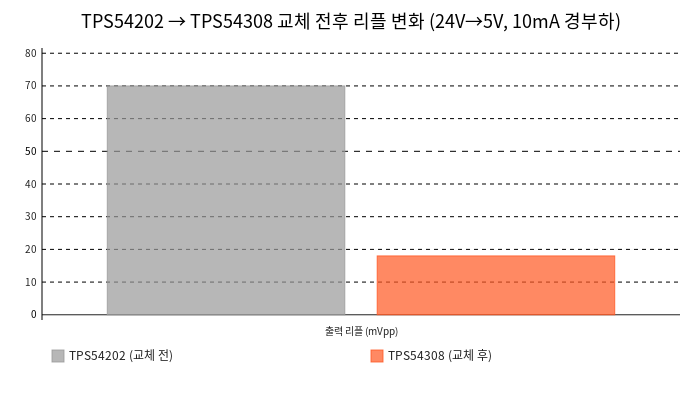
    24V 입력, 5V 출력, 10mA~500mA 가변 부하의 센서 인터페이스 보드에서 TPS54202를 사용한 초기 설계는 중부하(200mA 이상)에서는 양호했지만, 센서 폴링 주기 사이의 대기 구간(약 10~15mA)에서 출력 리플이 70mVpp까지 치솟았다. 이 리플이 16비트 ADC의 LSB를 4~5비트 흔들어 유효 분해능이 11비트 수준으로 떨어졌고, 소프트웨어 평균화로도 완전히 제거되지 않았다.

    TPS54308로 교체한 후 동일한 기판, 동일한 \( L = 10\mu H \), \( C_{OUT} = 2 \times 22\mu F \) 구성에서 경부하 리플은 18mVpp로 74% 감소했고, 350kHz 고정 주파수 덕분에 리플의 FFT 스펙트럼도 단일 피크로 집중되었다. ADC 유효 분해능은 14.2비트로 회복되었고, 소프트웨어 오버샘플링과 결합해 15비트 이상도 확보할 수 있었다. 전력 손실은 TPS54202 대비 약 30mW 증가(Iq 45→300μA 차이)했지만, 전체 효율은 89%로 여전히 우수하며 발열 문제는 전혀 없었다.

    주목할 점은 TPS54202와 TPS54308이 핀 배열이 완전히 동일(1:GND, 2:SW, 3:VIN, 4:FB, 5:EN, 6:BOOT)하다는 사실이다. 기존 PCB를 전혀 수정하지 않고 TPS54202를 들어내고 TPS54308을 그대로 납땜하는 것만으로 이 모든 개선을 얻을 수 있었다. 단, TPS54308의 스위칭 주파수가 350kHz로 TPS54202의 500kHz보다 낮으므로, 동일 리플 목표치에 맞추려면 인덕터 값을 조정하면 더욱 최적화할 수 있다.

    TPS54202에서 TPS54308로 교체 후 리플 변화
    그림 4: 동일 기판에서 TPS54202를 TPS54308로 교체한 전후 출력 리플 비교 — 70mVpp에서 18mVpp로 74% 감소하였으며, ADC 유효 분해능이 11비트에서 14.2비트로 회복되었다.

    사양 비교 및 선택 기준

    항목TPS54202TPS54308
    입력 전압4.5~28V4.5~28V
    출력 전류2A3A
    내장 FET (HS+LS)148 + 78mΩ85 + 40mΩ
    스위칭 주파수500kHz (spread spectrum)350kHz (고정)
    경부하 모드Advanced Eco-mode™ (pulse skip)FCCM (강제 연속 도통)
    무부하 전류 (Iq)45μA300μA
    소프트 스타트5ms (내장)5ms (내장)
    보호 기능OCP, OVP, TSDOCP, OVP, TSD
    패키지SOT-23 (6)SOT-23 (6)
    핀 배열GND-SW-VIN-FB-EN-BOOTGND-SW-VIN-FB-EN-BOOT (동일!)
    표 2: TPS54202 vs TPS54308 사양 비교

    리플에 민감한 아날로그 회로나 정밀 센서 전원, RF 블록의 로컬 레일이라면 TPS54308의 FCCM이 제공하는 예측 가능한 저리플이 Eco-mode의 경부하 효율보다 훨씬 큰 가치를 지닌다. 반대로 배터리 구동 기기처럼 경부하 효율이 배터리 수명을 좌우하는 애플리케이션이고 리플에 상대적으로 둔감한 디지털 회로가 부하라면, TPS54202의 45μA Iq와 Eco-mode가 더 적합한 선택이다. 두 소자는 핀 배열까지 동일하므로, 프로토타입 단계에서 양쪽 모두 테스트해 보고 리플과 효율을 실측하여 최종 결정하는 접근이 가장 실용적이다.

  • DRV8848 듀얼 H-브릿지로 모터 구동 발열과 전류 제어를 단순화하는 방법

    DRV8848 듀얼 H-브릿지로 모터 구동 발열과 전류 제어를 단순화하는 방법

    소형 DC 모터나 스테퍼 모터를 구동할 때, MOSFET 4개로 H-브릿지를 디스크리트 구성하는 것은 겉보기보다 훨씬 번거롭다. 게이트 드라이브 회로가 복잡해지고, 전류 제한이 필요하면 별도의 션트 앰프와 비교기를 추가해야 하며, 과전류·과열 보호까지 직접 구현하려면 설계 기간이 크게 늘어난다. Texas Instruments의 DRV8848은 이런 부담을 하나의 16핀 HTSSOP 패키지로 해소하는 듀얼 H-브릿지 모터 드라이버다.

    DRV8848 datasheet page 1: features and description
    그림 1: DRV8848 간략화된 회로도
    항목사양비고
    구동 전압 (VM)4~18V12V 시스템 최적
    출력 전류 (채널당)최대 2A병렬 모드 시 4A
    RDS(on) (HS+LS)900mΩ (typ)25ºC 기준
    입력 로직A: Tri-level / B: CMOSA채널 Hi-Z 감지
    초퍼 오프타임20μs (fixed)ICHOP = VREF/(5×RSENSE)
    슬립 전류3μA (typ)nSLEEP = LOW
    보호 기능OCP, TSD, UVLOnFAULT 핀으로 진단
    패키지16-HTSSOP (PowerPAD)5.0×4.4mm
    표 1: DRV8848 주요 사양 요약

    발열과 부품 수를 줄이는 내부 구조

    DRV8848의 가장 실용적인 장점은 낮은 \( R_{DS(on)} \)에 있다. HS+LS 합성 저항이 25°C 기준 900mΩ(typ)에 불과해, 1A 구동 시 H-브릿지 전체 전압 강하가 0.9V에 그친다. 이는 BJT 기반의 구형 드라이버(예: L293D의 \( V_{CE(sat)} \approx 1.8V \) 이상)와 비교하면 채널당 손실이 절반 이하다. 12V, 1A로 DC 모터 2개를 동시 구동해도 총 손실이 1.8W 수준으로, HTSSOP 패키지의 PowerPAD만 적절히 납땜하면 방열판 없이도 운용 가능하다.

    DRV8848 datasheet page 9: functional block diagram
    그림 2: DRV8848 Functional Block Diagram — 내부 차지 펌프, 게이트 드라이브, 전류 레귤레이션, 보호 회로 포함

    내부 차지 펌프가 하이사이드 N-MOS를 직접 구동하므로, 디스크리트 설계에서 필수였던 부트스트랩 회로가 필요 없다. 채널당 최대 2A, 병렬 모드(OUT1끼리, OUT2끼리 결선)로는 최대 4A까지 구동할 수 있어 하나의 소자로 상당히 넓은 출력 범위를 커버한다. 슬립 모드에서는 소비 전류가 3μA까지 떨어지므로, 배터리 구동 애플리케이션의 대기 전력도 문제가 되지 않는다.


    션트 저항 하나로 완성되는 전류 레귤레이션

    스테퍼 모터의 마이크로스테핑이나 DC 모터의 토크 제어를 구현하려면 권선 전류를 정밀하게 제한해야 한다. 디스크리트로 구성할 경우 션트 저항 → 차동 증폭기 → 비교기 → 히스테리시스 로직으로 이어지는 피드백 루프 전체를 설계해야 하지만, DRV8848은 이 모든 기능을 내장하고 있다. xISEN 핀에 션트 저항 하나만 연결하면 20μs 고정 오프타임(fixed off-time) 방식의 초퍼 레귤레이션이 즉시 동작한다.

    초핑 전류 임계값은 VREF 핀 전압 하나로 설정된다. \( I_{CHOP} = V_{REF} / (5 \times R_{SENSE}) \) 관계를 가지므로, \( V_{REF} = 1.65V \), \( R_{SENSE} = 0.33\Omega \)일 때 \( I_{CHOP} \approx 1.0A \)로 설정된다. VREF는 외부 DAC나 단순 저항 분압으로 공급할 수 있어, MCU에서 실시간 전류 프로파일을 가변하는 것도 간단하다. 20μs의 짧은 오프타임 덕분에 초핑 주파수가 가청 대역을 벗어나 모터 소음도 자연스럽게 억제된다. 전류 레귤레이션이 필요 없는 단순 ON/OFF 구동이라면 xISEN을 GND에 직결하여 이 기능을 비활성화할 수도 있다.


    보호 기능과 진단 핸들링

    DRV8848은 과전류 보호(OCP), 열 셧다운(TSD), 저전압 차단(UVLO)의 3중 보호 체계를 갖추고 있으며, 이 중 하나라도 트리거되면 nFAULT 핀이 로우로 내려간다. MCU에서 nFAULT를 GPIO 인터럽트 입력으로 받아 폴트 발생 시 모터를 정지시키고 일정 시간 후 재시도하는 복구 시퀀스를 구현할 수 있다. TSD는 접합 온도 약 150°C에서 작동하며 온도가 내려가면 자동 복구되므로, 과도한 부하로 인한 일시적 셧다운은 시스템 레벨에서 자연스럽게 핸들링된다. UVLO는 VM이 약 4V 이하로 떨어질 때 출력을 차단해 로직 오동작을 방지하며, 전원 투입 시에도 VM이 안정화될 때까지 출력을 억제하는 파워온 리셋 역할을 겸한다.

    A채널 입력(AIN1, AIN2)은 Tri-level 입력으로 설계되어 있어, HIGH·LOW 외에 Hi-Z 상태도 감지한다. 이를 통해 정방향·역방향 구동 외에 감속(coast) 모드를 구현할 수 있으며, MCU GPIO를 입력 모드(Hi-Z)로 전환하는 것만으로 모터를 관성 회전시킬 수 있다. B채널(BIN1, BIN2)은 일반 로직 입력에 내부 풀다운이 있어 플로팅 시 자동으로 LOW로 인식되므로, 미사용 채널은 단순히 개방해 두면 된다.

    DRV8848 datasheet page 3: pin configuration and functions
    그림 3: DRV8848 핀 구성 (16-Pin HTSSOP)

    설계 시 주의사항

    VM 핀의 디커플링은 특히 중요하다. 모터 구동 중 발생하는 전류 스파이크가 전원 레일을 흔들면 UVLO가 오작동할 수 있으므로, 100μF 전해 커패시터와 0.1μF MLCC를 VM 핀에 최대한 가까이 병렬 배치해야 한다. VINT 핀은 내부 3.3V 레귤레이터의 출력으로, 0.47μF 이상의 세라믹 커패시터로 바이패스하지 않으면 레귤레이터가 발진할 가능성이 있다.

    방열은 HTSSOP 패키지 하단의 PowerPAD에 달려 있다. PowerPAD는 반드시 GND 플레인에 납땜하고, 최소 9개 이상의 비아로 내층 GND와 열적 경로를 확보해야 한다. 2A 연속 구동 시 접합 온도 상승을 40°C 이내로 억제하려면 4-layer 기판의 내층 GND를 히트 스프레더로 활용하는 것이 사실상 필수다. nSLEEP 핀은 내부 풀다운이 있어 플로팅 시 자동으로 슬립 모드에 진입하므로, MCU가 초기화되기 전까지 모터가 구동되지 않도록 보장하는 안전 인터록으로 활용할 수 있다.


    DRV8848 vs L293D power dissipation
    그림 4: 채널당 전력 손실 비교 — DRV8848(청색, I²×0.9Ω), L293D(적색, I×1.8V), DRV8833(녹색 점선, I²×0.6Ω). 1A 구동 시 DRV8848은 L293D 대비 손실이 50% 감소

    경쟁 소자와의 비교

    같은 소형 모터 드라이버 계열에서 DRV8833과 L293D가 자주 비교된다. DRV8833은 2.7V~10.8V 전압 범위와 600mΩ의 더 낮은 \( R_{DS(on)} \)을 제공하지만, 최대 전압이 10.8V로 제한되어 12V 시스템에서는 사용할 수 없다. L293D는 36V까지 대응 가능하지만 BJT Darlington 출력단의 \( V_{CE(sat)} \)이 1.8V 이상으로, 1A만 구동해도 채널당 1.8W의 손실이 발생해 사실상 소전류 구동에만 적합하다. DRV8848은 4V~18V 범위와 900mΩ \( R_{DS(on)} \)으로 12V 시스템에서 최적의 밸런스를 제공하며, 여기에 내장 초퍼 레귤레이션과 nFAULT 진단 기능을 갖추고 있어 산업용 및 가전 제품의 신뢰성 요구사항을 단일 칩으로 충족시킨다. nSLEEP 핀의 3μA 슬립 전류와 자동 복구되는 보호 기능은 단순한 모터 드라이버를 넘어 시스템 수준의 견고성을 제공하는 핵심 차별점이다.

  • ULN2003 vs TPL7407L — DARLINGTON ARRAY와 NMOS ARRAY의 차이점

    ULN2003 vs TPL7407L — DARLINGTON ARRAY와 NMOS ARRAY의 차이점

    여러 채널의 부하를 하나의 IC로 구동해야 할 때, 대표적으로 사용되는 소자가 ULN2003과 같은 달링턴 어레이(Darlington Array)와 TPL7407L과 같은 NMOS 어레이다. 두 소자 모두 릴레이, 모터, LED, 솔레노이드와 같은 유도성 부하를 저전압 로직 신호로 구동할 수 있지만, 내부 구조가 BJT 기반인지 MOSFET 기반인지에 따라 전기적 특성과 손실이 크게 달라진다. 특히 전원 회로의 보조 구동단이나 시퀀스 제어에서는 이러한 어레이 소자의 선택이 신뢰성과 효율에 직접적인 영향을 준다.


    달링턴 어레이의 구조와 동작 — ULN2003을 중심으로

    ULN2003은 7채널의 NPN 달링턴 페어를 하나의 패키지에 집적한 소자로, 각 채널은 2개의 NPN 트랜지스터와 입력 저항 \( R_{B} \) , 베이스-이미터 저항 \( R_{BE} \) , 그리고 출력단의 플라이백 다이오드(flyback diode)로 구성된다. 입력 신호가 2.4V 이상 인가되면 달링턴 페어가 도통하여 출력이 GND 방향으로 전류를 싱크(sink)하는 오픈컬렉터 구조다.

    ULN2003A datasheet page 1 - internal schematic at top-right
    그림 1: ULN2003 단일 채널 내부 구조 — 2개의 NPN 트랜지스터로 구성된 달링턴 페어, 입력 저항 Rb(2.7kΩ), 베이스-이미터 저항 Rbe(7.2kΩ), 플라이백 다이오드 D1 포함

    달링턴 구성의 특성상 입력단 \( Q_{1} \) 과 출력단 \( Q_{2} \) 의 베이스-이미터 전압이 직렬로 연결되므로, 출력 포화 전압 \( V_{CE(sat)} \) 은 약 0.9V~1.1V로 비교적 높다. 예를 들어 \( I_{C} = 350mA \) 로 구동할 때, ULN2003의 \( V_{CE(sat)} \) 은 약 1.1V로 채널당 약 0.39W의 손실이 발생한다. 전체 7채널을 동시 구동하면 2.7W 이상의 열이 발생하므로 방열 설계가 필수적이다.

    ULN2003은 제조사에 따라 ULN2003A(LV), ULQ2003 등 다양한 변형이 있지만, 모든 채널이 동시에 최대 정격으로 동작하는 것은 보장되지 않는다. 데이터시트에는 채널당 최대 500mA의 싱크 전류를 표시하고 있으나, 이는 1채널만 구동할 때의 값이며 7채널 동시 구동 시에는 발열 제한으로 인해 채널당 100~150mA로 디레이팅해야 한다. 또 입력 전압이 TTL 레벨(5V)을 기준으로 설계되어 있어, 3.3V 마이크로컨트롤러로 직접 구동할 때는 \( V_{BE} \) 마진 부족으로 동작이 불안정해질 수 있다.

    그럼에도 ULN2003은 수십 년간 검증된 신뢰성과 광범위한 호환성을 가진다. 내장된 플라이백 다이오드 덕분에 릴레이나 솔레노이드 같은 유도성 부하를 외부 다이오드 없이 바로 구동할 수 있으며, 단가가 낮고 입수가 쉬워 산업용 제어 회로에서 여전히 널리 사용된다.


    NMOS 어레이의 구조와 동작 — TPL7407L을 중심으로

    TPL7407L은 7채널 NMOS 로우사이드 드라이버다. 각 출력에는 OUT을 애노드, COM을 공통 캐소드로 하는 내부 프리휠링(플라이백) 다이오드가 있으며, 아래 내부 회로도에서도 확인할 수 있다.

    TPL7407L datasheet page 7 - Functional Block Diagram
    그림 2: TPL7407L 내부 구조 — NMOS 출력, 게이트 구동 회로, 입력 풀다운 저항과 OUT→COM 내부 프리휠링 다이오드

    COM을 코일 전원의 양극에 연결하면 내부 다이오드가 턴오프 시 출력의 양전압 킥백을 클램핑한다. OUT7에 유도성 부하를 연결하는 경우에는 절대최대정격을 벗어나는 음전압 과도현상을 제한하기 위해 외부 쇼트키 다이오드도 권장된다(TI 데이터시트 §8.1, Figure 9). 이 쇼트키는 애노드를 GND, 캐소드를 OUT7에 연결하는 별도 보호이며, OUT→COM 내부 다이오드의 부재를 뜻하지 않는다.

    MOSFET 기반이므로 BJT의 \( V_{CE(sat)} \) 와 달리, 도통 시 저항 \( R_{DS(on)} \) 으로 손실을 모델링한다. \( I_{D} \) 의 전류가 흐를 때의 전압 강하는 \( V_{DS} = I_{D} \times R_{DS(on)} \) 이며, TPL7407L은 \( V_{GS} = 3.3V \) , \( I_{D} = 350mA \) 에서 \( R_{DS(on)} \) 이 약 1.2Ω 이하이므로 \( V_{DS} \approx 0.42V \) , 손실은 약 0.15W에 불과하다. 동일 조건의 ULN2003(약 0.39W) 대비 손실이 60% 이상 적다.

    입력 전압 특성도 가장 큰 차별점이다. TPL7407L은 \( V_{IH(min)} = 1.5V \) 로, 1.8V나 3.3V 로직에서도 충분한 게이트 구동 전압을 확보할 수 있다. 따라서 레벨 시프터 없이 저전압 마이크로컨트롤러로 직접 구동할 수 있어, 최신 MCU 기반 설계에서 부품 수를 줄일 수 있다. 또 입력 임피던스가 높아 마이크로컨트롤러 GPIO의 구동 전류 부담이 거의 없다.

    스위칭 속도 면에서도 MOSFET은 소수 캐리어 축적 효과가 없기 때문에, TPL7407L의 턴-온/턴-오프 시간은 수십 ns 수준으로 kHz 이상의 PWM 구동에도 적합하다. 반면 ULN2003은 \( t_{off} \) 가 수 μs 이상으로, 고속 스위칭 시 손실이 급격히 증가한다.

    내부 다이오드가 있어도 출력·클램프 전류와 열 정격을 확인해야 한다. COM은 내부 게이트 구동 전원도 겸하므로 전원 조건과 과도현상 대책을 함께 검토한다.


    주요 특성 비교: ULN2003 vs TPL7407L

    두 소자의 주요 전기적 특성을 정리하면 다음과 같다. 가장 큰 차이는 출력단 소자의 종류에서 비롯된 전압 강하와 입력 임계값에 있다.

    특성 ULN2003 (달링턴 어레이) TPL7407L (NMOS 어레이)
    출력 소자 NPN Darlingtion (BJT) N-Channel MOSFET
    채널 수 7 7
    입력 임계값 \( V_{IH(min)} \) 2.4V (TTL) 1.5V (CMOS)
    출력 전압 강하 \( @350mA \) \( V_{CE(sat)} = 0.9V \sim 1.1V \) \( V_{DS} = I_{D} \times R_{DS(on)} \approx 0.42V \)
    채널당 손실 \( @350mA \) \( P_{D} \approx 0.39W \) \( P_{D} \approx 0.15W \)
    7채널 동시 구동 손실 \( P_{D(total)} > 2.7W \) \( P_{D(total)} \approx 1.0W \)
    턴-오프 시간 수 μs (느림) 수십 ns (빠름)
    내장 플라이백 다이오드 있음 (COM-SUPPLY) 있음 (OUT→COM, OUT7 음전압 보호는 별도)
    입력 임피던스 중간 (BJT 입력) 높음 (MOSFET 입력)
    최소 입력 전압 약 2.0V 이상 필요 1.5V 이상
    PWM 호환성 저속 (1kHz 이하 권장) 고속 (수십 kHz 가능)
    단가 낮음 중간
    ESD 내성 높음 중간 (보호 회로 필요)
    ULN2003 vs TPL7407L 전력 손실 비교 그래프
    그림 3: 채널당 전력 손실 비교 — ULN2003(적색)은 전류에 선형 비례, TPL7407L(녹색 점선)은 I²에 비례하는 2차 곡선. 동일 전류에서 TPL7407L의 손실이 현저히 낮음

    표에서 보듯이, 두 소자의 본질적인 차이는 출력 전압 강하에서 비롯되는 전력 손실이다. ULN2003은 \( V_{CE(sat)} \) 이 전류에 따라 크게 변하지 않는 반면, TPL7407L은 \( R_{DS(on)} \) 이 부성 온도 계수를 가지므로 온도 상승 시 저항이 증가하여 손실이 다소 늘어날 수 있다. 그러나 실사용 영역에서는 TPL7407L의 손실이 ULN2003보다 항상 작다. 또 입력 특성에서 CMOS 레벨(1.8V)과 TTL 레벨(5V)의 차이가 현저하여, 저전압 시스템 설계에서는 TPL7407L이 사실상 유일한 선택지가 된다.


    설계 시 선택 기준

    실제 설계에서는 다음과 같은 조건에 따라 소자를 선택한다.

    구동 전류가 작고 채널 수가 적은 경우에는 ULN2003도 후보가 된다. 다만 내부 플라이백 다이오드는 TPL7407L에도 있으므로, 다이오드 유무만으로 선택하지 않는다.

    저전압 마이크로컨트롤러(1.8V/3.3V)로 직접 구동해야 하는 경우에는 TPL7407L을 선택한다. ULN2003은 3.3V 로직에서 \( V_{BE} \approx 1.3V \) 를 빼면 베이스 전류 마진이 부족하여 온도 변화나 소자 편차에 따라 동작이 불안정해질 수 있다. 레벨 시프터를 추가할 수 있지만, 부품 수와 기판 면적이 증가하므로 TPL7407L 한 개로 해결하는 것이 효율적이다.

    다채널 동시 구동이 많거나 전력 효율이 중요한 경우에도 TPL7407L이 적합하다. 예를 들어 SMPS의 보조 전원 시퀀서에서 4채널 이상의 릴레이를 동시에 구동한다면, ULN2003의 발열이 문제가 될 수 있다. TPL7407L은 동일 조건에서 열 손실이 절반 이하이므로 방열판을 생략하거나 기판 사이즈를 줄일 수 있다.

    PWM 구동으로 전류 제어가 필요한 경우에는 스위칭 속도가 빠른 TPL7407L을 사용한다. ULN2003은 수백 Hz~1kHz 정도의 저속 PWM만 가능하지만, TPL7407L은 수십 kHz의 PWM 구동이 가능하여 LED 디밍이나 DC 모터 속도 제어에 적합하다.

    고전압/고전류 유도성 부하 구동 시에는 두 소자의 출력·클램프 정격, 부하 에너지와 발열을 확인한다. TPL7407L의 OUT7용 외부 쇼트키는 음전압 보호용이므로 일반 플라이백 클램프와 구분한다.


    실장 호환성과 대체 시 주의사항

    해당 16핀 SOIC 기준 신호 핀 배치는 대응한다. 두 소자 모두 9번 핀 명칭은 COM이며 내부 클램프 다이오드의 공통 캐소드다. TPL7407L에서는 내부 게이트 구동 전원도 겸한다. 따라서 기존 회로의 COM 연결과 전원 조건을 확인한 뒤 대체 가능성을 판단한다.

    반대로 TPL7407L을 사용 중인 설계에서 ULN2003으로 대체할 경우, 입력 신호 레벨이 3.3V 이하라면 충분한 베이스 전류를 확보할 수 없어 동작하지 않을 수 있으므로 반드시 확인해야 한다.

    핀 배열 비교 (16핀 SOIC 기준)

    핀 번호ULN2003TPL7407L차이점
    11B (입력 1)1B (입력 1)동일
    22B (입력 2)2B (입력 2)동일
    33B (입력 3)3B (입력 3)동일
    44B (입력 4)4B (입력 4)동일
    55B (입력 5)5B (입력 5)동일
    66B (입력 6)6B (입력 6)동일
    77B (입력 7)7B (입력 7)동일
    8GNDGND동일
    9COM (플라이백 다이오드 공통)COM (클램프 공통·내부 구동 전원)클램프 공통, 내부 구동 전원 기능 추가
    107C (출력 7)7C (출력 7)동일
    116C (출력 6)6C (출력 6)동일
    125C (출력 5)5C (출력 5)동일
    134C (출력 4)4C (출력 4)동일
    143C (출력 3)3C (출력 3)동일
    152C (출력 2)2C (출력 2)동일
    161C (출력 1)1C (출력 1)동일
    표 2: 16핀 SOIC 핀 배열 비교 — TPL7407L의 COM은 클램프 공통과 내부 구동 전원을 겸함

    핵심 차이는 9번 핀의 사용 조건이다. TPL7407L의 COM은 완전 구동을 위해 8.5~40V가 권장된다. 더 낮은 COM 전압에서는 구동이 약해져 온저항이 커질 수 있다. COM의 전압 상승률은 0.5V/μs 미만이 되도록 필요한 바이패스를 설계한다(TI 데이터시트 §9). 핀 배치가 대응해도 전기적 대체 조건은 별도로 확인한다.

    최근에는 ULN2003의 단점을 보완하면서도 유사한 핀 배열과 내장 다이오드를 갖춘 소자들이 등장하고 있으며, TI의 TPL7407L뿐 아니라 Toshiba의 TBD62083A(DMOS), Infineon의 ISO1H811G(절연형) 등 다양한 대체 소자가 있으므로 설계 요구사항에 맞추어 최신 소자를 검토하는 것이 바람직하다.

    기술 정정 근거: TI 제품 정보 — 7채널 NMOS, 내부 프리휠링 다이오드, ULN2003A 대응 핀 배치; TI ULN2003A — 내부 클램프와 SOIC COM 핀 배치; TI TPL7407L Rev. D — §5, §7.2~7.4, §8.1 Figure 9, §9.